
Tesla Robotaxi : l’obscurité reste un problème
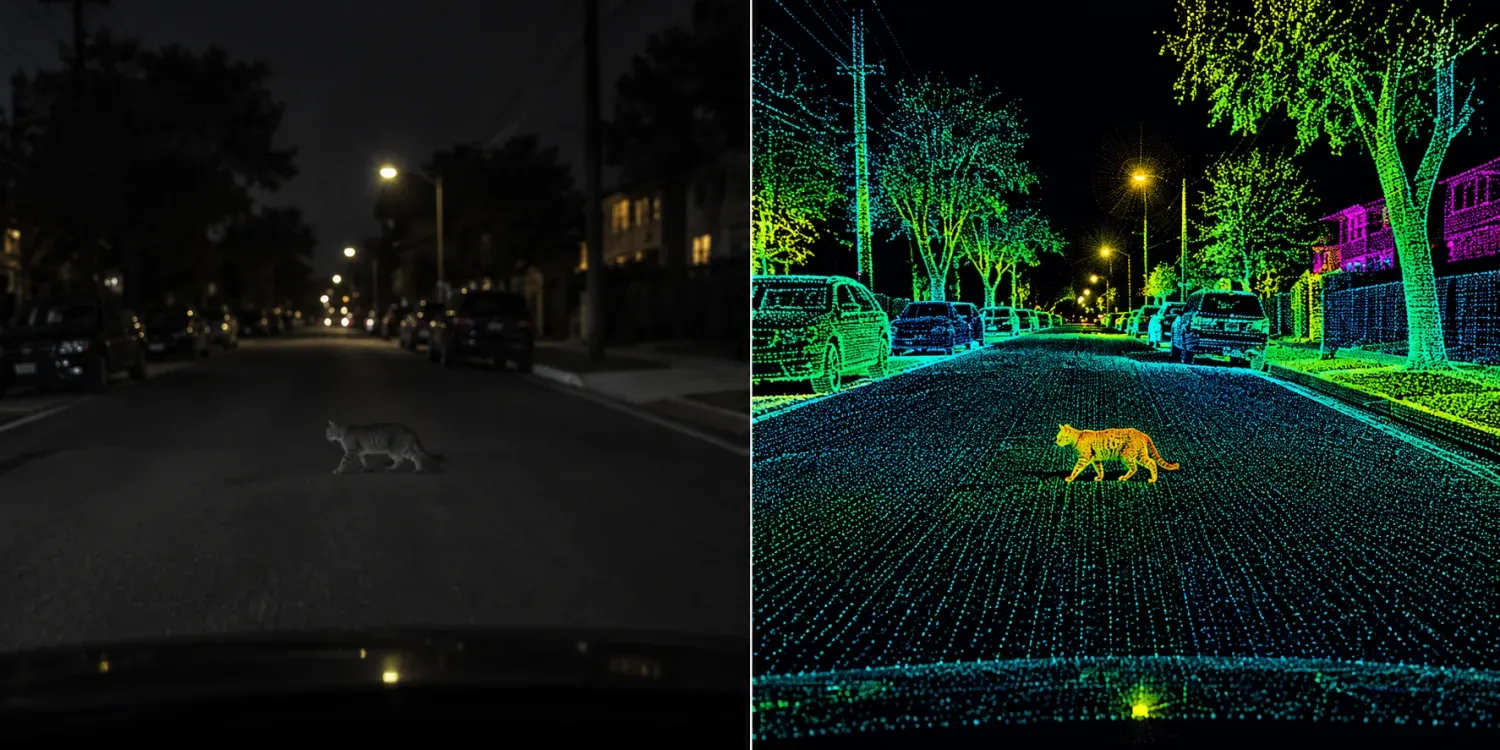
Tesla Robotaxi : l’horaire de fonctionnement des véhicules autonomes à Austin est prolongé d’une heure (jusqu’à 23 heures). Cependant, Elon Musk souligne que le principal obstacle à un service nocturne plus étendu reste la capacité des voitures à reconnaître des objets peu distincts dans l’obscurité. Ainsi, les limites de Tesla Vision, qui repose exclusivement sur des caméras sans soutien LiDAR ou radar, sont à nouveau mises en discussion.
La prolongation de l’horaire de service des Robotaxi à Austin est significative, car elle intervient plus d’un an après leur lancement initial, où les demandes via l’application étaient prévues approximativement de 6 heures du matin jusqu’à minuit. Entre-temps, cependant, l’expansion du service est restée plus limitée par rapport aux ambitions initiales.
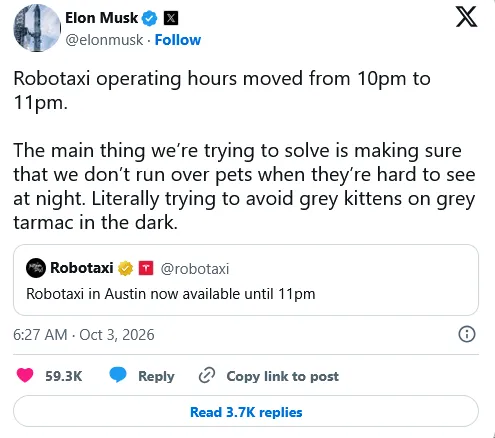
C’est Elon Musk en personne qui a expliqué la raison de cela via les réseaux sociaux. Le problème concerne principalement la perception nocturne d’objets petits et peu distincts par rapport au fond. Il s’agit d’une question loin d’être secondaire pour un système de conduite autonome destiné, selon les intentions de Tesla, à fonctionner sans contraintes horaires.
L’obscurité met à l’épreuve le Tesla Vision : Musk évoque les « chats gris »
La question soulevée par Musk concerne une caractéristique fondamentale des caméras équipant les Robotaxi : il s’agit de capteurs passifs qui doivent obtenir des informations à partir de la lumière disponible dans l’environnement.
Lorsqu’un objet présente un contraste très faible par rapport au fond, son identification peut devenir plus difficile, surtout dans des conditions de faible éclairage. Un petit animal sur la chaussée – et Musk cite « les chatons gris sur de l’asphalte gris ») – constitue donc un « cas » particulièrement difficile pour le système Tesla Vision.
LiDAR et radar : Tesla dit encore non
Cette question est intéressante car Tesla a délibérément adopté une stratégie opposée à celle de plusieurs acteurs du domaine de la conduite autonome, qui utilisent plutôt le LiDAR et les radars.
L’entreprise a supprimé le radar des véhicules à partir de 2021, puis également les capteurs ultrasoniques. Le LiDAR n’a jamais fait partie de l’équipement de série des Tesla. La stratégie de conduite autonome a en revanche été conçue uniquement autour des caméras et du traitement logiciel.
Musk a affirmé à plusieurs reprises que le LiDAR n’était pas une solution nécessaire pour atteindre la conduite autonome généralisée. Au fil des années, il a qualifié son utilisation de « fool’s errand » (en d’autres termes, une perte de temps) et a souligné l’importance cruciale des réseaux neuronaux et de la vision artificielle.
Le rôle des capteurs actifs
Aujourd’hui, cependant, le problème décrit par Musk concerne justement l’un des scénarios où les capteurs actifs peuvent fournir des informations complémentaires aux images.
Le LiDAR repose en effet sur un principe différent. Le capteur émet des impulsions laser et mesure le temps nécessaire pour qu’elles reviennent, ce qui permet de créer une représentation tridimensionnelle de l’environnement. Il n’a donc pas nécessairement besoin de distinguer un objet en fonction de sa couleur ou de son contraste.
Le radar, lui aussi basé sur des ondes radio, fournit des informations différentes par rapport aux caméras, notamment la vitesse relative des objets. Il est moins efficace pour reconnaître des détails très petits, mais conserve sa capacité de détection dans des conditions telles que le brouillard, la poussière ou une forte luminosité.
Véhicules autonomes, Waymo : « Voilà pourquoi la vision artificielle seule ne suffit pas »
La sécurité des véhicules autonomes est en jeu
La différence technologique apparaît lorsqu’on compare avec Waymo, opérateur américain qui utilise une combinaison de caméras, de LiDAR et de radar sur ses véhicules autonomes.
Cette comparaison ne signifie pas qu’une configuration multisensori élimine tous les risques. Même les systèmes les plus avancés peuvent commettre des erreurs, et les environnements urbains présentent des situations difficiles à prévoir. Le point est plutôt un autre : dans la conduite autonome, l’utilisation de capteurs ayant des caractéristiques physiques différentes permet de compenser au moins en partie les limites de chaque technologie.
Un problème à résoudre pour le Tesla Robotaxi
Pour un service Robotaxi conçu pour fonctionner sans conducteur et sans contraintes temporelles, la capacité d’opérer dans l’obscurité n’est pas un détail secondaire. C’est une condition normale de la conduite en milieu urbain.
La vraie question devient alors de savoir à quelle vitesse Tesla parviendra à améliorer la perception nocturne grâce au logiciel et aux caméras. L’entreprise pourrait obtenir de meilleurs résultats sans ajouter de nouveaux capteurs, mais le cas des petits objets à faible contraste montre à quel point la relation entre les algorithmes et les limites physiques des capteurs reste cruciale.
LISSEZ ÉGALEMENT : Tesla Full Self-Driving : notre essai révèle son fonctionnement. Et regardez la VIDÉO
TAG : Tesla Robotaxi
Article précédent
Un luxe inutile : c’est ainsi que nous voyons la voiture électrique
Article suivant
Wallbox offerte ? Aucun bonus pour les bornes de recharge
