
L’ancien responsable d’Autopilot chez Tesla qualifie l’approche basée uniquement sur la vision de « position religieuse étrange ».
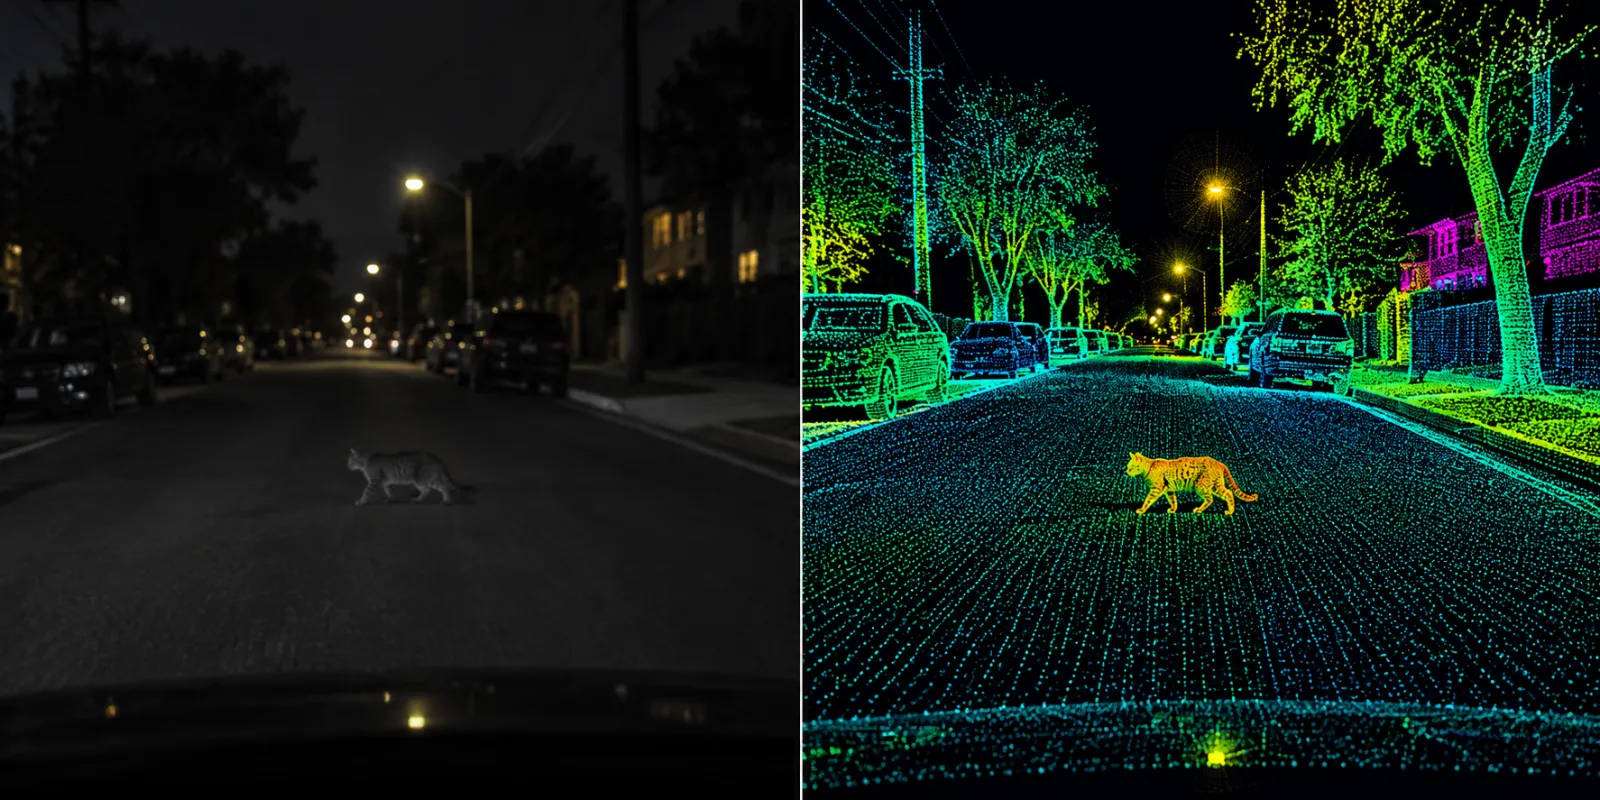
Sterling Anderson, directeur des produits chez GM et responsable du programme Autopilot de Tesla en 2015 et 2016, affirme que l’abandon du radar au profit d’un système de conduite autonome basé uniquement sur des caméras est « une position religieuse étrange qui ignore la physique ».
C’est la critique la plus directe jusqu’à présent de la stratégie de Tesla axée uniquement sur la vision, émise par quelqu’un qui a contribué à développer l’Autopilot initial. Elle intervient alors que Tesla met en service des Cybercab équipés uniquement de caméras dans Austin.
Anderson a fait ces déclarations dans une interview accordée à The Verge le 27 octobre, après l’événement technologique de GM à New York la semaine précédente. Interrogé sur la possibilité pour GM d’adopter à terme une approche similaire à celle de Tesla, il n’a laissé peu de place à l’interprétation.
« Si l’on se limite uniquement à la vision, la physique indique que l’on risque des problèmes dans certaines situations », a déclaré Anderson. Il a ajouté que le radar est si peu coûteux qu’il n’a aucun sens de l’enlever, et que « les caméras ne peuvent pas voir à travers un brouillard épais ni mesurer la vitesse instantanée comme le peut le radar ».
Il a également affirmé que le lidar aide les systèmes de caméras à s’améliorer plus rapidement lorsqu’ils sont entraînés ensemble. Cela contredit directement l’argument de Tesla selon lequel des caméras associées aux données du parc suffisent.
Un critique atypique
Anderson n’est pas le PDG d’une startup spécialisée dans le lidar qui défend ses propres idées. Il a dirigé le programme Model X chez Tesla, puis a supervisé Autopilot durant ses premières années avant de co-fonder l’entreprise de conduite autonome Aurora. GM l’a embauché en 2025 comme directeur des produits, et Bloomberg a rapporté l’an dernier que Mary Barra le considère comme un candidat sérieux pour devenir le prochain PDG de GM.
Son plan stratégique chez GM va dans la direction opposée à celui de Tesla. Le Cadillac Escalade IQ devrait introduire le système « sans surveillance » de GM en 2028, équipé de lidar, de radar et de caméras.
Dans la même interview, il a attaqué une autre habitude de Tesla. Anderson a déclaré qu’il évitait complètement le langage marketing lié au concept de « sans surveillance », estimant qu’un système d’assistance à la conduite déjà perçu comme très performant pousse les conducteurs à la complaisance. C’est le problème fondamental de la vente du concept de « conduite autonome complète (surveillée) ».
Nos reportages le confirment
Tesla a commencé à retirer les radars des modèles Model 3 et Model Y en mai 2021. Tesla Vision a été lancé avec des limitations : la fonction Autosteer était limitée à 75 mph, la distance de suivi minimale était plus longue, et les fonctions Smart Summon ainsi que Emergency Lane Departure Avoidance étaient désactivées au moment de la livraison. Les capteurs ultrasoniques ont été supprimés à leur tour en 2022.
La décision n’a pas été unanime au sein de Tesla. D’anciens employés ont affirmé que des ingénieurs avaient tenté de convaincre Elon Musk de ne pas abandonner le radar, mais il les a contredits. À l’époque, Musk a déclaré à Electrek que « un radar à très haute résolution serait préférable à la vision pure, mais un tel radar n’existe pas ». Nous avons soutenu qu’il existe aujourd’hui de nombreux radars à haute résolution.
Mais le problème majeur est bien celui que Anderson a mentionné : la visibilité.
En mars, la NHTSA a élevé son enquête sur le FSD dans des conditions de visibilité réduite à une analyse technique couvrant 3 203 754 véhicules, ce qui constitue l’étape finale avant un rappel. L’enquête compte désormais neuf accidents, dont celui d’un piéton décédé en novembre 2023. La NHTSA a constaté que le système de détection de la dégradation des caméras du FSD « n’a pas détecté les conditions routières courantes qui altèrent la visibilité des caméras », telles que les reflets du soleil, le brouillard et la poussière en suspension, et n’a averti les conducteurs qu’immédiatement avant les accidents.
Le radar ne se soucie pas des reflets du soleil. C’est justement là l’intérêt de la redondance.
Point de vue d’Electrek
Anderson a raison, et il est mieux placé que presque quiconque pour le dire. Il a déjà testé l’Autopilot à l’époque où celui-ci utilisait encore du radar.
Le cas reposant uniquement sur la vision s’appuyait toujours sur une idée simple : les humains conduisent avec deux yeux, donc des caméras et une intelligence artificielle suffisante devraient suffire. Mais les humains ont aussi des accidents dans le brouillard ou sous un éclat de lumière intense, et l’objectif visé était toujours d’être bien plus sûr que les humains, et non simplement aussi performant. Supprimer un capteur bon marché qui mesure directement la vitesse, ignorer les conseils de ses propres ingénieurs à ce sujet, et se retrouver avec une enquête de la NHTSA portant sur 3,2 millions de véhicules concernant des caméras incapables de détecter quand elles sont aveugles, ce n’est pas de l’ingénierie fondée sur des principes fondamentaux. C’est la position que Musk a adoptée en 2019 lorsqu’il a qualifié le lidar de « tâche inutile », et il la défend depuis lors.