
XPENG VLA 2.0 contre Tesla FSD à Amsterdam : deux façons différentes de conduire une voiture
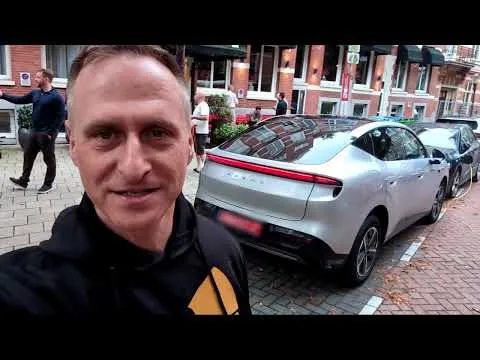
Amsterdam n’est pas un endroit facile pour tester les systèmes d’assistance à la conduite. Ses rues étroites, les tramways, les cyclistes qui apparaissent de toutes parts, les piétons ainsi que les travaux routiers fréquents créent un environnement bien plus complexe que celui d’une route américaine typique. C’est pourquoi conduire un XPENG L03 équipé de VLA 2.0 ou une Tesla Model 3 avec FSD est plus intéressant qu’une simple démonstration sur autoroute.
Table des matières
Afficher
Cacher
Le test a eu lieu le 11 septembre 2026. Larry Evans de CleanTechnica a d’abord conduit le prototype XPENG L03 avec VLA 2.0, puis une Tesla Model 3 avec FSD. Il n’a pas lui-même piloté les véhicules ; un représentant de XPENG était au volant des deux. Les voitures ont parcouru les mêmes rues, mais à différents moments de la journée et avec un niveau de circulation différent.
La question la plus intéressante n’est donc pas de savoir quelle voiture a « gagné ». Le test a montré avant tout en quoi les deux systèmes résolvent différemment les mêmes problèmes.
Amsterdam montre rapidement les forces et les faiblesses de l’IA
Lors du trajet en XPENG, la voiture a dû faire face à des rues étroites, des tramways, des cyclistes, des piétons, des voitures bloquant la route et des irrégularités du terrain. Les cyclistes apparaissaient pratiquement de tous les côtés, et certains d’entre eux ne respectaient pas toujours les feux de signalisation ou les règles de la circulation.
L03 a su laisser plus d’espace aux piétons et aux cyclistes, et en cas d’irrégularités du terrain, il ajustait le degré de freinage en fonction de leur ampleur. L’auteur a souligné que la voiture le faisait de manière fluide, plutôt que de réagir à chaque obstacle de la même façon.
C’est ici que la première impression est apparue : le VLA 2.0 essaie de prévoir la situation, et non seulement de réagir à une menace.
Cela ne signifie cependant pas que le XPENG a parcouru tout le trajet sans l’aide du conducteur. Lorsque la route était partiellement bloquée ou en raison de travaux routiers, le conducteur devait reprendre le contrôle. À un endroit, il était difficile de déterminer si la voiture garée était bien stationnée ou allait bientôt redémarrer.
C’est toujours un système de niveau L2. Le conducteur doit surveiller la route et être prêt à intervenir.
Tesla a réagi plus rapidement, mais aussi plus fréquemment
Après le changement pour la Tesla Model 3, la différence dans les caractéristiques de conduite est devenue encore plus évidente.
L’auteur l’a décrite par la suite très simplement : « réagir et corriger ». Tesla était capable de réagir rapidement face à un cycliste ou à un piéton, mais parfois elle le faisait alors que la situation ne nécessitait pas encore une telle réaction intense.
À un endroit, le FSD a arrêté la voiture pour un cycliste qui se trouvait encore à une certaine distance. À un autre endroit, il s’est arrêté au feu vert parce qu’un piéton s’approchait du carrefour. Avant que la voiture ne puisse redémarrer, le feu est passé au rouge.
Pendant la conduite, des problèmes sont également survenus pour le choix de la voie. La Tesla s’est retrouvée dans la voie de dépassement à droite, alors que la navigation indiquait de tourner à gauche. Le conducteur a dû aider le système afin d’éviter des détours supplémentaires.
Les travaux routiers se sont avérés encore plus difficiles. L’organisation temporaire de la circulation, les camions et l’espace très restreint ont empêché le FSD de comprendre correctement la situation à chaque fois.
La différence la plus intéressante : anticipation contre réaction
C’est justement cette partie du test qui me semble la plus intéressante.
Cela était bien visible avec les cyclistes. Au lieu d’attendre que le vélo entre dans sa trajectoire avant de freiner, XPENG parvenait à réduire sa vitesse plus tôt et à laisser un écart suffisant.
Cela ne signifie pas automatiquement qu’un système est plus sûr. À Amsterdam, la prudence de Tesla lui était souvent favorable. Le FSD laissait un grand écart aux piétons et aux cyclistes, même si cela signifiait parfois des arrêts inutiles pour le passager.
Un représentant de XPENG a d’ailleurs souligné que le style de conduite doit dépendre du lieu. Ce qui fonctionne à Pékin n’est pas nécessairement adapté à Amsterdam. Là-bas, les vélos occupent une place très importante dans la circulation, et une voiture trop prudente peut simplement entraver le passage de tous ceux qui l’entourent.
Tesla a montré qu’elle avait des réponses à apporter
Cependant, le test n’a pas été unilatéral. Dans l’une des situations les plus difficiles, Tesla a dû passer par un espace très étroit. La voiture effectuait successivement de petites corrections au volant, s’approchait de l’obstacle pour vérifier s’il y avait suffisamment d’espace. La manœuvre a duré longtemps et n’a pas été particulièrement fluide, mais FSD a finalement réussi à passer. L’auteur a qualifié cela d’impressionnant.
Tesla s’est également bien comportée sur les tronçons plus ouverts. Là, les différences de fluidité étaient moins visibles, et le système fonctionnait de manière bien plus naturelle.
Maintenant, je peux enfin vous montrer toute l’histoire d’Amsterdam.
J’ai été invité par l’Agence de presse Xinhua, l’une des plus grandes agences de presse au monde, pour découvrir le XPENG NGP avec VLA 2.0 et le Tesla FSD Supervised sur des routes réelles à Amsterdam.
Et ce qui est important :… pic.twitter.com/3QS1kRT1z4
— EFIEBER (@EFIEBER_ANDRE) 28 septembre 2026
Ce n’était pas un affrontement entre deux voitures identiques
Cependant, il faut garder à l’esprit les limites de cette comparaison. Le XPENG L03 était un prototype préproductif, tandis que la Tesla Model 3 était une voiture de série équipée du HW4 et de la version actuelle du FSD. De plus, les conditions n’étaient pas identiques : le XPENG roulait dans un trafic plus dense, la Tesla plus tard, lorsque les rues étaient plus calmes, et il pleuvait au moment de son essai. En outre, la première tentative de conduite avec la Tesla s’est terminée par des problèmes techniques, ce qui a poussé l’auteur à effectuer un deuxième parcours.
Ce n’est donc pas un test permettant de désigner honnêtement un vainqueur. Il s’agit cependant d’un bon exemple montrant que les plus grandes différences entre les systèmes ADAS modernes concernent désormais non pas le fait que la voiture puisse conduire seule, mais la manière dont elle prend ses décisions.
Amsterdam l’a bien montré. Le VLA 2.0 semblait plus prévoyant et plus fluide. La Tesla réagissait plus fréquemment de manière prudente et était capable d’effectuer des corrections plus brusques. En même temps, le FSD s’en sortait très bien dans des situations extrêmement difficiles où une manœuvre précise dans un espace restreint était nécessaire.
Les deux systèmes nécessitent toujours une surveillance active du conducteur. Et c’est probablement la conclusion la plus importante de ce test. Nous ne regardons plus uniquement des voitures qui apprennent à reconnaître les obstacles. De plus en plus souvent, nous observons des systèmes qui tentent de prévoir ce que feront bientôt les autres usagers de la route.
Dans le cas d’une conduite à Amsterdam, cette différence était particulièrement visible.
Passez commande de votre Tesla et profitez des bonus offerts pour l’achat via le lien de parrainage !