
Новый подход к координации автономных флотов направлен на решение проблемы пробок в час пик
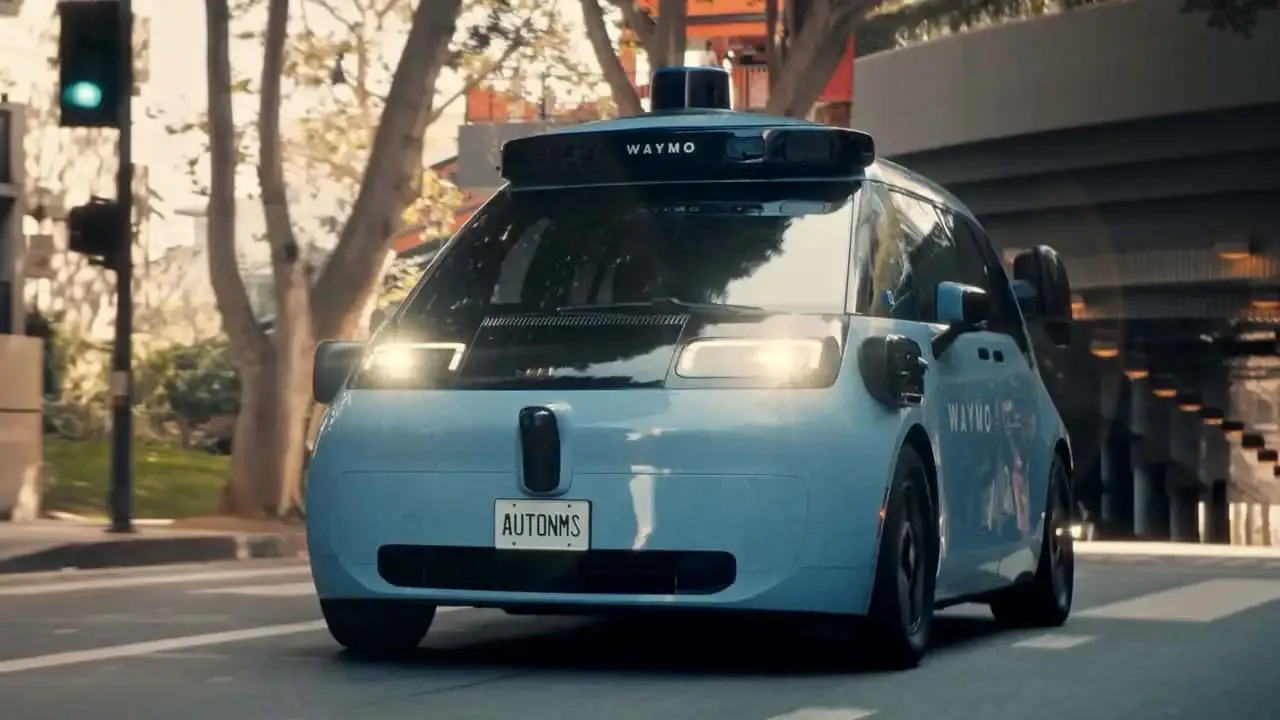
Исследователи из Шведского университета Чалмерс разработали метод оптимизации для более эффективного направления автономных электрических такси в городском движении. Этот подход сочетает прогнозы искусственного интеллекта с математическими моделями и предназначен для учета непредсказуемых факторов, таких как необычные погодные условия.
Изображение: Waymo
Как показывает отчет Стэнфордского университета, автономные электрические такси не только способны сделать городское движение более эффективным и экологичным, но также могут снизить затраты на километр на 60 процентов по сравнению с традиционными такси. Однако одной из основных проблем при эксплуатации автономных такси является координация парка транспортных средств.
Одной из основных повседневных проблем является пробка в час пик: утром многие пассажиры хотят добраться до центра города, а вечером — покинуть его. Поэтому беспилотные автомобили часто вынуждены возвращаться пустыми, чтобы снова оказаться в отправных точках. У электромобилей необходимость промежуточной зарядки добавляет ещё один слой сложности. Без продуманного планирования это может привести к заторам на дорогах, длительному ожиданию и неравномерному использованию зарядных станций.
Чтобы решить эту проблему, исследовательская группа из Университета Чалмерс в Швеции совместно с Volvo Cars использует сочетание методов машинного обучения и классической оптимизации. Для прогнозирования спроса пассажиров и наличия зарядных станций команда применяет байесовские нейронные сети (BNN), обученные на исторических данных такси из Сан-Франциско и Чикаго.
Основное преимущество этого метода машинного обучения заключается в том, что BNN не только вычисляют чистые вероятности, но и позволяют оценить степень неопределённости собственных прогнозов. Если поведение пассажиров меняется спонтанно — из-за таких факторов, как внезапный дождь, например, — система управления парком транспортных средств остаётся стабильной.
Искусственный интеллект не принимает автономных решений, а служит исключительно в качестве основы для данных. Фактическое планирование движения и зарядки осуществляется с помощью математической модели оптимизации с фиксированными правилами. Поскольку в крупном городе слишком много переменных, алгоритм разделяет общую задачу на более мелкие части и объединяет их в единый план. Это позволяет принимать решения за доли секунды — даже при наличии очень большого количества транспортных средств.
Кроме того, команда изучила три разных типа электромобилей с разными размерами аккумуляторов и показателями эффективности. Результаты показывают, насколько сильно выбранная технология транспортного средства влияет на доступность флота. Благодаря правильному балансу между размером аккумулятора, планированием зарядки и прогнозированием данных можно значительно повысить надежность ежедневного использования автономных электротакси.