
Более эффективная зарядка и движение: новый подход к автономному управлению флотом
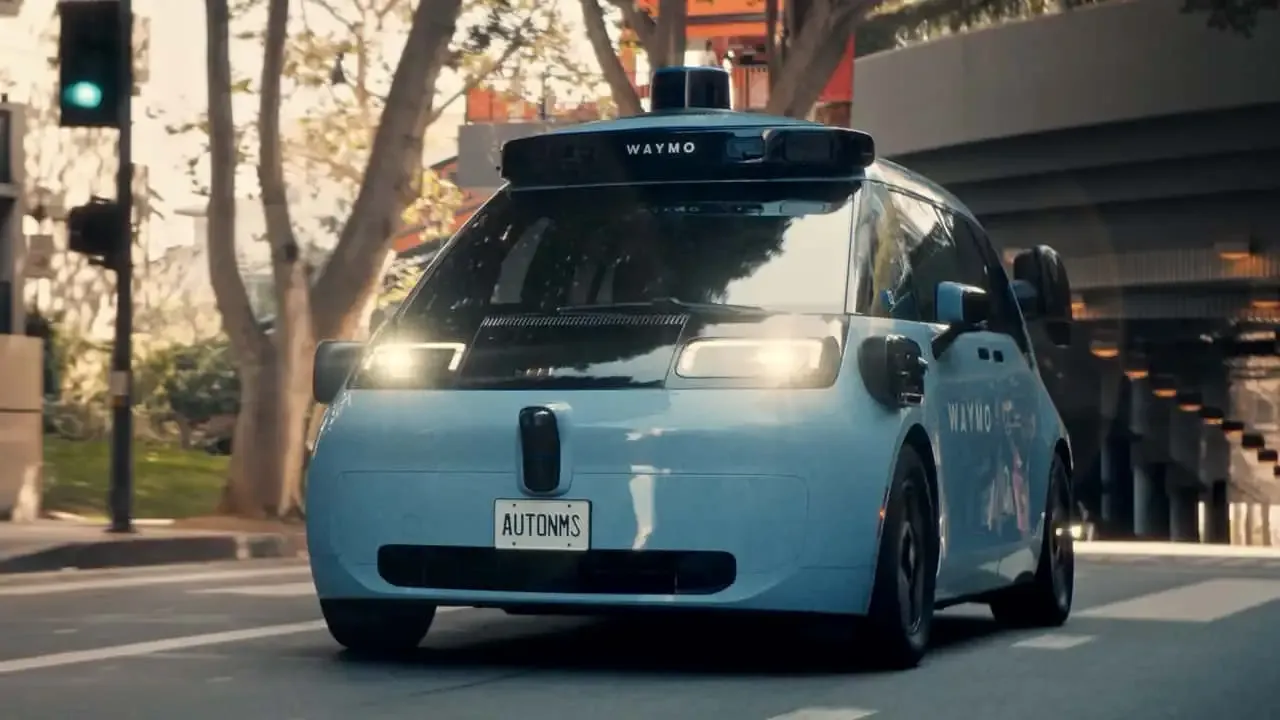
Исследователи шведского университета Хальмерс разработали метод оптимизации, предназначенный для более эффективного управления автономными электротакси в городском трафике. Этот метод сочетает прогнозы искусственного интеллекта с математическими моделями и призван учитывать даже непредсказуемые факторы, такие как аномальная погода.
Источник изображения: Waymo
Как показывает исследовательский отчет Стэнфордского университета, автономные электротакси способны не только сделать городской трафик более эффективным и экологичным, но также снизить стоимость поездки на 60 процентов по сравнению с обычными такси. Однако большой проблемой при эксплуатации автономных такси является согласование работы всего парка транспортных средств.
Одной из основных проблем в повседневной жизни является утренний и вечерний пик движения: по утрам многие пассажиры стремятся добраться до центра города, а вечером — выехать оттуда. Поэтому беспилотные транспортные средства должны регулярно возвращаться пустыми, чтобы снова оказаться в точках отправления. У электромобилей к этому добавляется необходимость перезарядки. Без заблаговременного планирования это может привести к заторам на дорогах, длительному ожиданию и неравномерному использованию зарядных станций.
Чтобы решить эту проблему, исследовательская группа из Университета Чалмерс в Швеции совместно с Volvo Cars использует комбинацию методов машинного обучения и классической оптимизации. Для прогнозирования спроса на перевозки пассажиров и свободных зарядных станций команда применяет так называемые байесовские нейронные сети, обученные на исторических данных такси из Сан-Франциско и Чикаго.
Ключевое преимущество этого метода машинного обучения заключается в том, что BNN не только вычисляют чистые вероятности, но и предоставляют оценку степени неопределённости собственных прогнозов. Даже если поведение пассажиров меняется спонтанно — например, из-за внезапного дождя — управление флотом остаётся стабильным.
Однако ИИ не принимает автономных решений, а служит исключительно в качестве базы данных. Фактическое планирование движения и загрузки осуществляется с помощью математической модели оптимизации с жёстко заданными правилами. Поскольку в крупном городе слишком много переменных, алгоритм разделяет общую задачу на более мелкие части и объединяет их в единый план. Это позволяет принимать решения за доли секунды — даже при очень больших флотах транспортных средств.
Кроме того, команда исследовала три разных типа электромобилей с разными размерами аккумуляторов и показателями эффективности. Результаты показывают, насколько сильно выбранная технология транспортного средства влияет на доступность флота. Благодаря правильной настройке размера аккумулятора, планирования зарядки и прогнозирования данных можно сделать использование автономных электротакси в повседневной жизни значительно надежнее.