
XPENG VLA 2.0 против Tesla FSD в Амстердаме. Два разных способа управления автомобилем
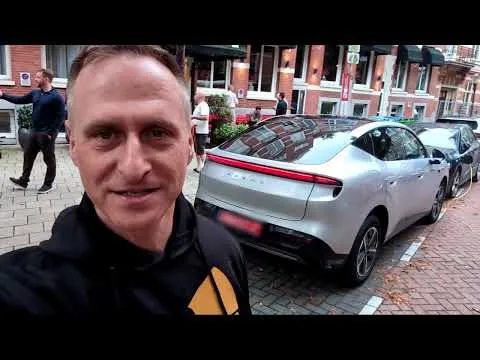
Амстердам — это не легкое место для тестирования систем водительской поддержки. Узкие улицы, трамваи, велосипедисты, появляющиеся со всех сторон, пешеходы и частые дорожные работы создают среду, гораздо более сложную, чем типичная американская дорога. Поэтому поездка на XPENG L03 с VLA 2.0 и Tesla Model 3 с FSD интереснее, чем еще одно демонстрационное вождение по автомагистрали.
Оглавление
Показать
Скрыть
Тест проводился 11 сентября 2026 года. Ларри Эванс из CleanTechnica сначала проехался на прототипе XPENG L03 с VLA 2.0, а затем на Tesla Model 3 с FSD. Он сам не управлял автомобилями; за рулем обоих сидел представитель XPENG. Автомобили ездили по тем же улицам, хотя и в разное время и при разной интенсивности движения.
Самым интересным, таким образом, не является вопрос о том, какая машина «победила». Тест показал прежде всего, насколько по-разному обе системы решают одни и те же проблемы.
Амстердам быстро демонстрирует сильные и слабые стороны ИИ
Во время поездки на XPENG автомобилю приходилось справляться с узкими улицами, трамваями, велосипедистами, пешеходами, машинами, блокирующими проезд, и неровностями дороги. Велосипедисты появлялись практически с каждой стороны, причем некоторые из них не всегда соблюдали правила дорожного движения и светофоры.
L03 умел оставлять дополнительное пространство для пешеходов и велосипедистов, а при неровностях подстраивал степень торможения в зависимости от их размера. Автор отметил, что автомобиль делал это плавно, вместо того чтобы реагировать на каждое препятствие одинаково.
Именно здесь возникло первое впечатление, что VLA 2.0 пытается прогнозировать ситуацию, а не только реагировать на угрозу.
Однако это не означает, что XPENG проехал всю дистанцию без помощи водителя. При частично заблокированной дороге и во время дорожных работ водителю приходилось брать управление на себя. В одном месте было трудно определить, стоит ли припаркованная машина на месте или скоро тронется с места.
Это по-прежнему система уровня L2. Водитель должен наблюдать за дорогой и быть готовым к действию.
Tesla реагировала быстрее, но чаще
После перехода на Tesla Model 3 разница в характеристиках вождения стала ещё более заметной.
Автор позже очень просто описал это: «реагировать и корректировать». Tesla могла быстро реагировать на велосипедиста или пешехода, но иногда делала это тогда, когда ситуация ещё не требовала такой резкой реакции.
В одном случае FSD остановил автомобиль ради велосипедиста, находившегося ещё на некотором расстоянии. В другом случае он остановился на зелёный свет, потому что к перекрёстку приближался пешеход. Прежде чем автомобиль смог двинуться дальше, свет снова стал красным.
Во время движения также возникли проблемы с выбором полосы. Tesla оказалась на полосе для поворота направо, хотя навигация указывала налево. Водителю пришлось помочь системе, чтобы избежать дополнительных объездов.
Ещё сложнее оказались дорожные работы. Временная организация движения, грузовики и крайне малое количество пространства затрудняли правильное восприятие ситуации со стороны FSD.
Самая интересная разница: прогнозирование против реакции
По моему мнению, именно этот фрагмент теста является самым интересным.
По словам автора, Tesla часто реагировала очень быстро, но только тогда, когда ситуация становилась очевидной. VLA 2.0 же создавал впечатление системы, которая заранее интерпретирует поведение других участников дорожного движения.
Это хорошо было видно на примере велосипедистов. Вместо того чтобы ждать, пока велосипед въедет на полосу движения, и только тогда тормозить, XPENG мог заранее снизить скорость и оставить соответствующий запас.
Это не означает автоматически, что одна система безопаснее. В Амстердаме осторожность Tesla часто работала в её пользу. FSD оставлял большой запас для пешеходов и велосипедистов, даже если это иногда приводило к ненужной остановке для пассажира.
Представитель XPENG также отметил, что стиль вождения должен зависеть от места. То, что подходит в Пекине, не обязательно будет подходить в Амстердаме. Там велосипеды занимают очень сильные позиции в дорожном движении, и слишком осторожная машина может просто затруднить проезд для всех вокруг.
Tesla показала, что у неё есть ответ
Однако тест не был односторонним. В одной из самых сложных ситуаций Tesla пришлось проехать через очень узкое пространство. Автомобиль выполнял одну за другой небольшие коррекции руля, приближался к препятствию и проверял, хватает ли достаточно места. Маневр длился долго и не был особенно плавным, но в конце концов FSD справилась с проездом. Автор назвал это впечатляющим.
Тесла также хорошо справлялась на более открытых участках. Там различия в плавности движения были менее заметны, а система работала гораздо естественнее.
Теперь я наконец могу показать вам всю историю из Амстердама.
Меня пригласило агентство новостей Xinhua, одно из крупнейших в мире, чтобы я опробовал XPENG NGP с VLA 2.0 и Tesla FSD Supervised на настоящих улицах Амстердама.
И что важно:… pic.twitter.com/3QS1kRT1z4
— EFIEBER (@EFIEBER_ANDRE) 28 сентября 2026 г.
Это был не поединок двух идентичных автомобилей
Однако следует помнить о ограничениях этого сравнения. XPENG L03 был предпроизводственным прототипом, в то время как Tesla Model 3 представляла собой серийный автомобиль с аппаратным обеспечением версии HW4 и актуальной версией FSD. Условия также не были идентичными: XPENG ехал в условиях интенсивного движения, а Tesla — позже, когда на улицах было спокойнее, причем во время её движения шел дождь. К тому же первая попытка проезда на Tesla закончилась техническими проблемами, поэтому автор совершил второй заезд.
Это не тест, на основании которого можно честно объявить победителя. Зато это хороший пример того, что самые значительные различия между современными системами ADAS начинают касаться не того, может ли автомобиль ехать самостоятельно, а того, как он принимает решения.
Амстердам хорошо это показал. VLA 2.0 казался более проницательным и плавным в управлении. Tesla чаще действовала осторожно и могла осуществлять более резкие корректировки. В то же время FSD справлялся с очень сложными ситуациями, требующими точных маневров в ограниченном пространстве.
Оба системы по-прежнему требуют активного контроля со стороны водителя. И именно это, пожалуй, самый важный вывод из этого теста. Мы больше не смотрим только на автомобили, которые учатся распознавать препятствия. Все чаще мы наблюдаем системы, пытающиеся предугадать действия других участников движения.
В случае поездки по Амстердаму эта разница была особенно хорошо заметна.
Закажите свой Tesla и воспользуйтесь бонусами за покупку по рекомендательной ссылке!