
Były szef Tesli Autopilot nazywa podejście oparte wyłącznie na widzeniu „dziwną postawą religijną”.
Sterling Anderson, główny specjalista ds. produktów w GM, który kierował programem Autopilot firmy Tesla w latach 2015 i 2016, uważa, że rezygnacja z radaru na rzecz systemu samochodów autonomicznych opartego wyłącznie na kamerach to „dziwna postawa religijna, która ignoruje zasady fizyki”.
To najostrejsza krytyka strategii Tesli opartej wyłącznie na widzeniu ze strony osoby, która brała udział w tworzeniu pierwotnego Autopilota. Krytyka ta padła w momencie, gdy Tesla wprowadza do użytku bezkierowców opartych wyłącznie na kamerach w Austin.
Anderson wyraził te opinie w wywiadzie dla The Verge opublikowanym 27 października, po imprezie technologicznej GM w Nowym Jorku sprzed tygodnia. Na pytanie, czy GM mogłoby w przyszłości przyjąć takie samo podejście jak Tesla, nie pozostawił wiele miejsca na interpretację.
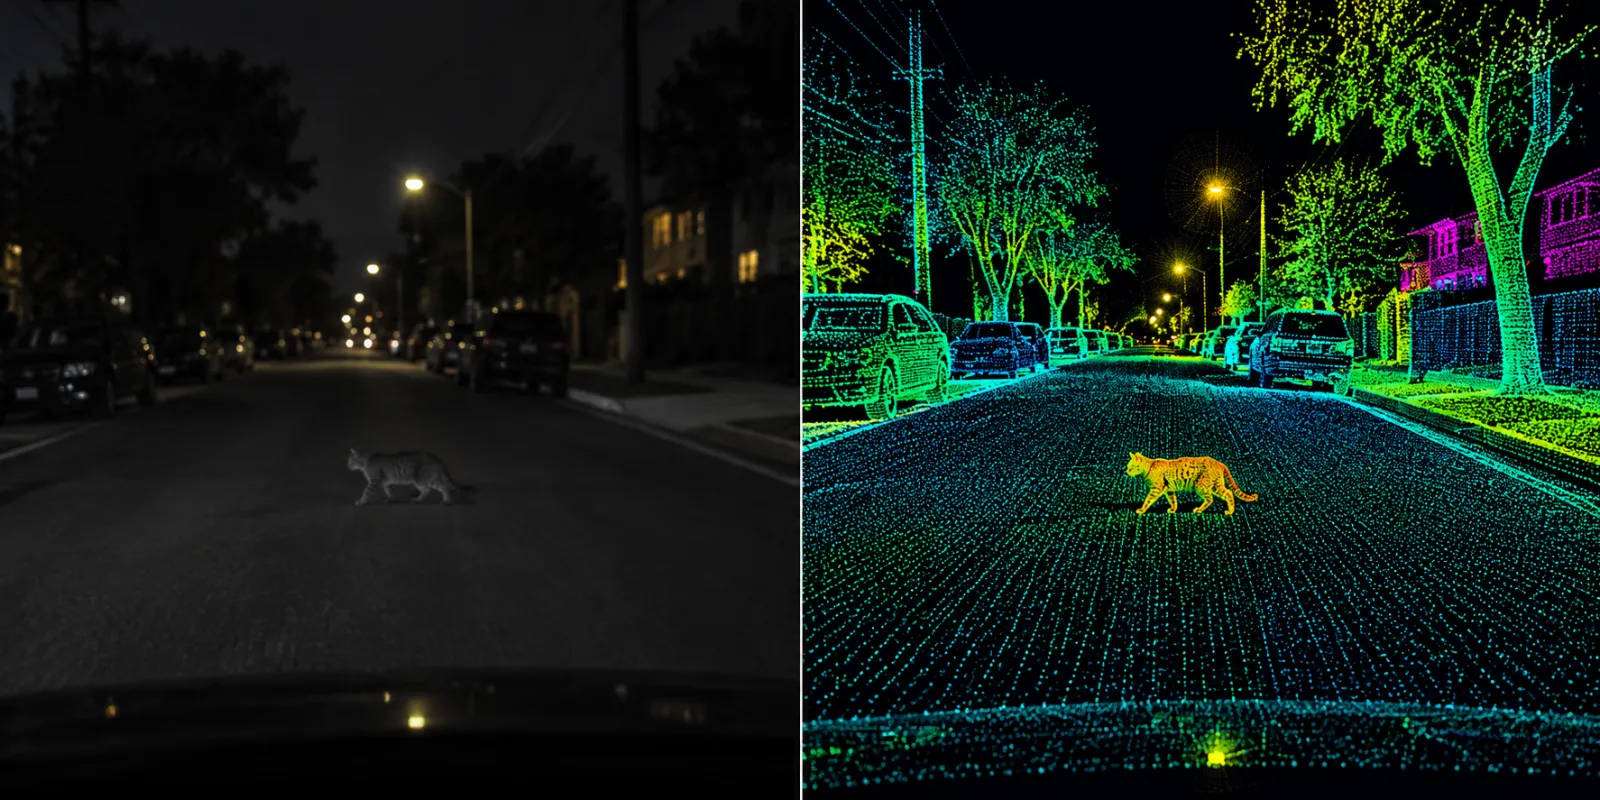
„Jeśli ograniczysz się wyłącznie do widzenia, fizyka wskazuje, że napotkasz problemy w pewnych sytuacjach” – powiedział Anderson. Dodał, że radar jest tak tani, że jego usunięcie nie ma sensu, a „kamery nie mogą widzieć przez gęstą mgłę ani mierzyć prędkości w czasie rzeczywistym tak jak radar”.
Powiedział również, że lidar pomaga systemom kamerowym rozwijać się szybciej, gdy są one trenowane razem. To bezpośrednia sprzeczność z argumentem Tesli, według którego wystarczą kamery w połączeniu z danymi z floty pojazdów.
Nie jest typowym krytykiem
Anderson nie jest prezesem firmy start-upowej zajmującej się lidarem, który głosi własne tezy. Kierował programem Model X w Tesli, następnie odpowiadał za Autopilot w jego początkowym okresie rozwoju, zanim współzałożył firmę zajmującą się samochodami autonomicznymi Aurora. W 2025 roku GM zatrudniło go na stanowisko głównego dyrektora produktu, a w zeszłym roku Bloomberg pisał, że Mary Barra uważa go za głównego kandydata na następnego prezesa GM.
Jego plan rozwoju w GM jest przeciwny do planu Tesli. Cadillac Escalade IQ ma zaprezentować system „bez konieczności obserwacji” firmy GM w 2028 roku, wykorzystujący lidary, radary i kamery.
W tym samym wywiadzie skrytykował kolejny zwyczaj Tesli. Anderson stwierdził, że całkowicie unika sformułowań marketingowych typu „bez konieczności obserwacji”, argumentując, że system wspomagający kierowcę, który już teraz sprawia wrażenie bardzo skutecznego, prowadzi kierowców do zaniedbania ostrożności. To jest główny problem z sprzedażą funkcji „pełnego samodzielnego prowadzenia (pod nadzorem)”.
Nasze raporty potwierdzają jego tezę
Tesla zaczęła usuwać radary z modeli Model 3 i Model Y w maju 2021 roku. Tesla Vision została wprowadzona z ograniczeniami: Autosteer działał tylko z prędkością do 75 mph, wymagana była dłuższa odległość bezpieczeństwa, a funkcje Smart Summon i Emergency Lane Departure Avoidance były wyłączone przy dostawie pojazdu. Następnie, w 2022 roku, usunięto czujniki ultradźwiękowe.
Decyzja nie była jednomyślna w Tesla. Byli pracownicy twierdzili, że inżynierowie próbowali przekonać Elona Muska, by nie rezygnować z radaru, ale on im odmówił. Musk powiedział wtedy dla Electrek, że „radar o bardzo wysokiej rozdzielczości byłby lepszy od samego systemu wizyjnego, ale taki radar nie istnieje”. Utrzymywaliśmy natomiast, że obecnie dostępnych jest wiele radarów o wysokiej rozdzielczości.
Jednak większym problemem jest dokładnie ten, który wskazał Anderson: widoczność.
W marcu NHTSA podniosła poziom swojego dochodzenia dotyczącego funkcji FSD w warunkach ograniczonej widoczności do analizy inżynieryjnej obejmującej 3 203 754 pojazdy – co stanowi ostatni etap przed wezwaniem do odwołania pojazdów z rynku. W ramach tego dochodzenia odnotowano już dziewięć wypadków, w tym wypadek z udziałem piesza, który zginął w listopadzie 2023 roku. NHTSA stwierdziła, że system wykrywania degradacji kamer FSD „nie rozpoznawał typowych warunków na drodze, które pogarszały widoczność kamery”, takich jak odblaski słońca, mgła czy pył w powietrzu, i alarmował kierowców jedynie tuż przed wypadkami.
Radar nie reaguje na odblaski słońca. W tym właśnie polega jego rola jako elementu redundancji.
Pogląd Electrek
Anderson ma rację, a znajduje się w lepszej pozycji niż prawie ktokolwiek inny, by to stwierdzić. Sam testował Autopilot, gdy ten jeszcze wykorzystywał radar.
Koncepcja oparta wyłącznie na widzeniu zawsze opierała się na prostym założeniu: ludzie prowadzą używając obu oczu, więc kamery w połączeniu z odpowiednią sztuczną inteligencją powinny wykonać tę pracę. Jednak ludzie również wpadają w wypadki podczas mgły i oślepienia, a obietnicą zawsze było znacznie większe bezpieczeństwo niż u ludzi, a nie tylko równie dobre wyniki. Usunięcie taniego czujnika, który bezpośrednio mierzy prędkość, zignorowanie opinii własnych inżynierów w tym względzie oraz konsekwencją tego stało się dochodzenie NHTSA dotyczące 3,2 miliona pojazdów związanych z kamerami, które nie potrafią rozpoznać, gdy są „ślepe” – to nie jest inżynieria oparta na zasadach podstawowych. To stanowisko, które Musk przyjął już w 2019 roku, nazywając lidar „bezużytecznym narzędziem”, i broni go do dziś.
Zachowanie samej Tesli i tak uległo zmianie. Po latach kpin z map flotowych sama zaczęła je tworzyć, a jej Robotaxi porusza się w ramach geofence tak jak wszystkie inne. Tymczasem Waymo, wykorzystując lidar, radar i kamery, odnotowało około 271 milionów mil przejechanych wyłącznie przez pasażerów. Tesla ma natomiast około 3 milionów mil przejechanych bez kierowcy od momentu, gdy w styczniu zaczęła usuwać urządzenia monitorujące bezpieczeństwo.