
我来为您解释汽车在自动驾驶时的思维方式。
有行人靠近车道,有自行车突然改变方向,还有汽车在最后一刻切入道路。对驾驶员而言,这些都是日常会遇到的情况,往往需要在短时间内做出反应。而对于驾驶辅助系统来说,则是一系列需要通过摄像头、传感器、计算和人工智能来解决的问题。那么,汽车究竟是如何理解周围发生的情况并决定该采取何种操作的呢?
为了解开这个谜团,我采访了QCraft的首席技术官董力。该公司是中国一家专门从事为量产汽车开发先进驾驶辅助系统的企业。我们谈话的焦点是QPilot PRO,这项技术旨在为驾驶员在城市道路和高速公路上提供辅助,即便在交通状况复杂的情形下也能发挥作用。
Li向我解释了该系统的工作原理、它用于预测其他道路使用者动向的策略,以及当遇到无法准确判断的情况时会发生什么。
摄像头、传感器与人工智能:汽车如何决策
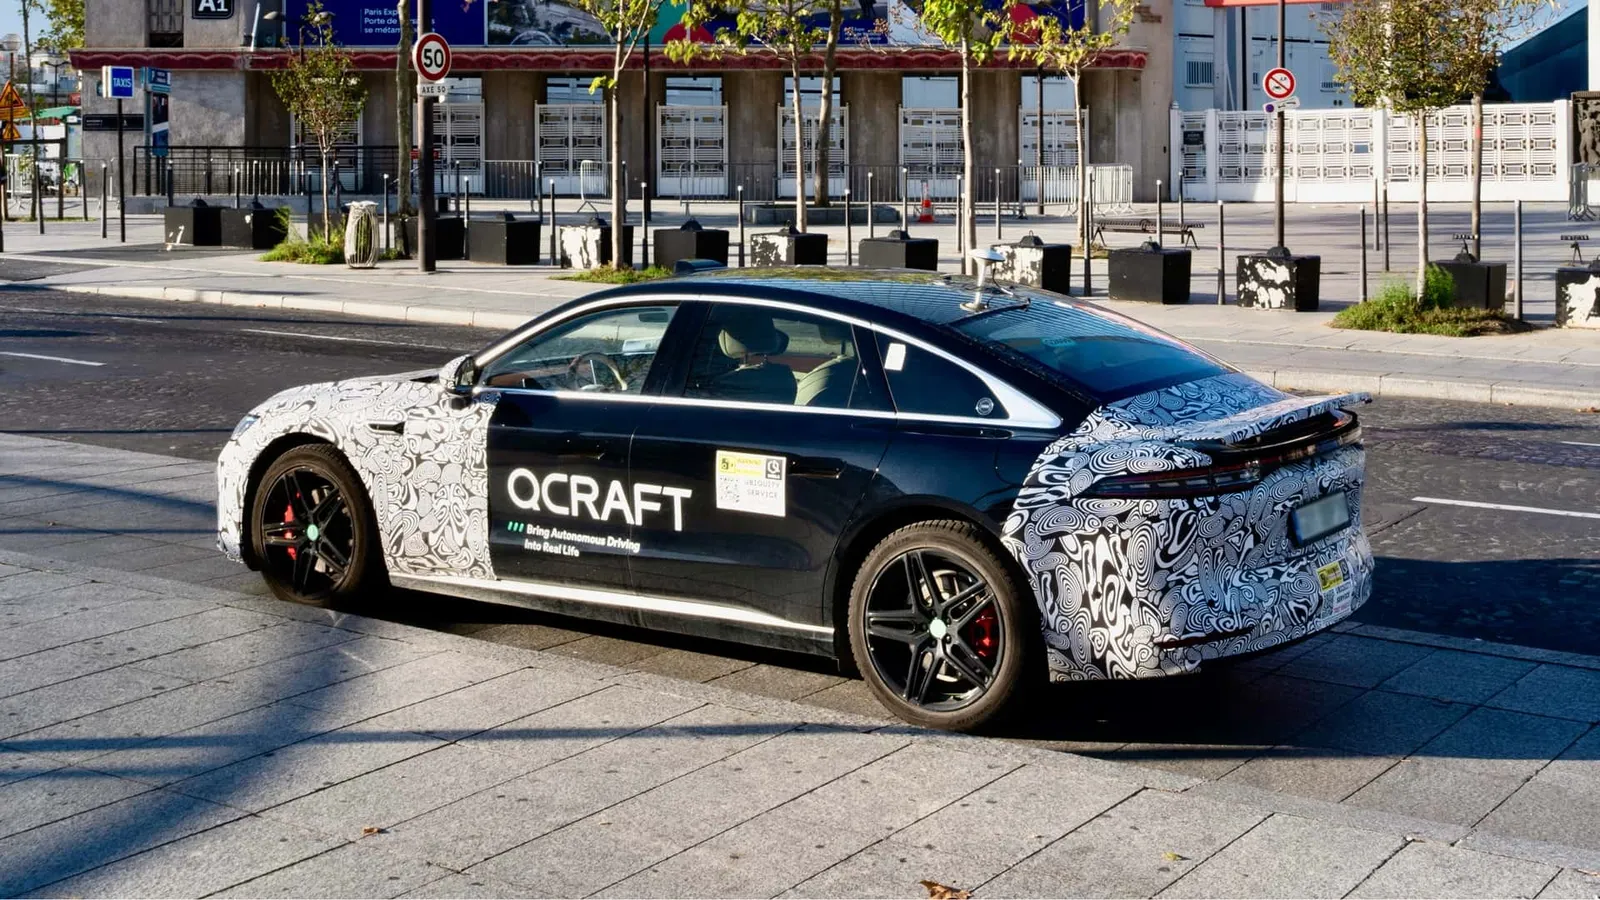
QPilot PRO属于QCraft的驾驶辅助系统系列,该系列还包括AIR和MAX版本。它借助自动驾驶导航功能(NOA)帮助汽车在城市道路和高速公路上行驶。其计算能力在100到200 TOPS之间,这一数值表示每秒可执行的数学运算次数。

QPilot PRO属于QCraft的辅助驾驶系统系列。
图片来源:QCraft
该系统配备11台摄像头,辅以激光雷达传感器,可三维重建周围环境。摄像头能够识别汽车、行人、交通信号灯和车道,而激光雷达则有助于确定障碍物的位置与形状。通过整合这些数据,人工智能试图判断汽车可以行驶的路线以及其他道路使用者的移动情况。
接下来的步骤是决定如何应对。“我们的核心创新在于将安全要求贯穿于整个流程,从模型学习到路径选择”,QCraft的首席技术官董立在采访中这样向我解释。该系统将道路识别与事件预测与人设定的安全规则相结合,从而使决策更加可控。
为学会处理各种不同情况,QCraft还运用了世界模型——用于模拟物理世界的运行方式——以及强化学习技术,这种技术能帮助人工智能通过学习不断优化决策。
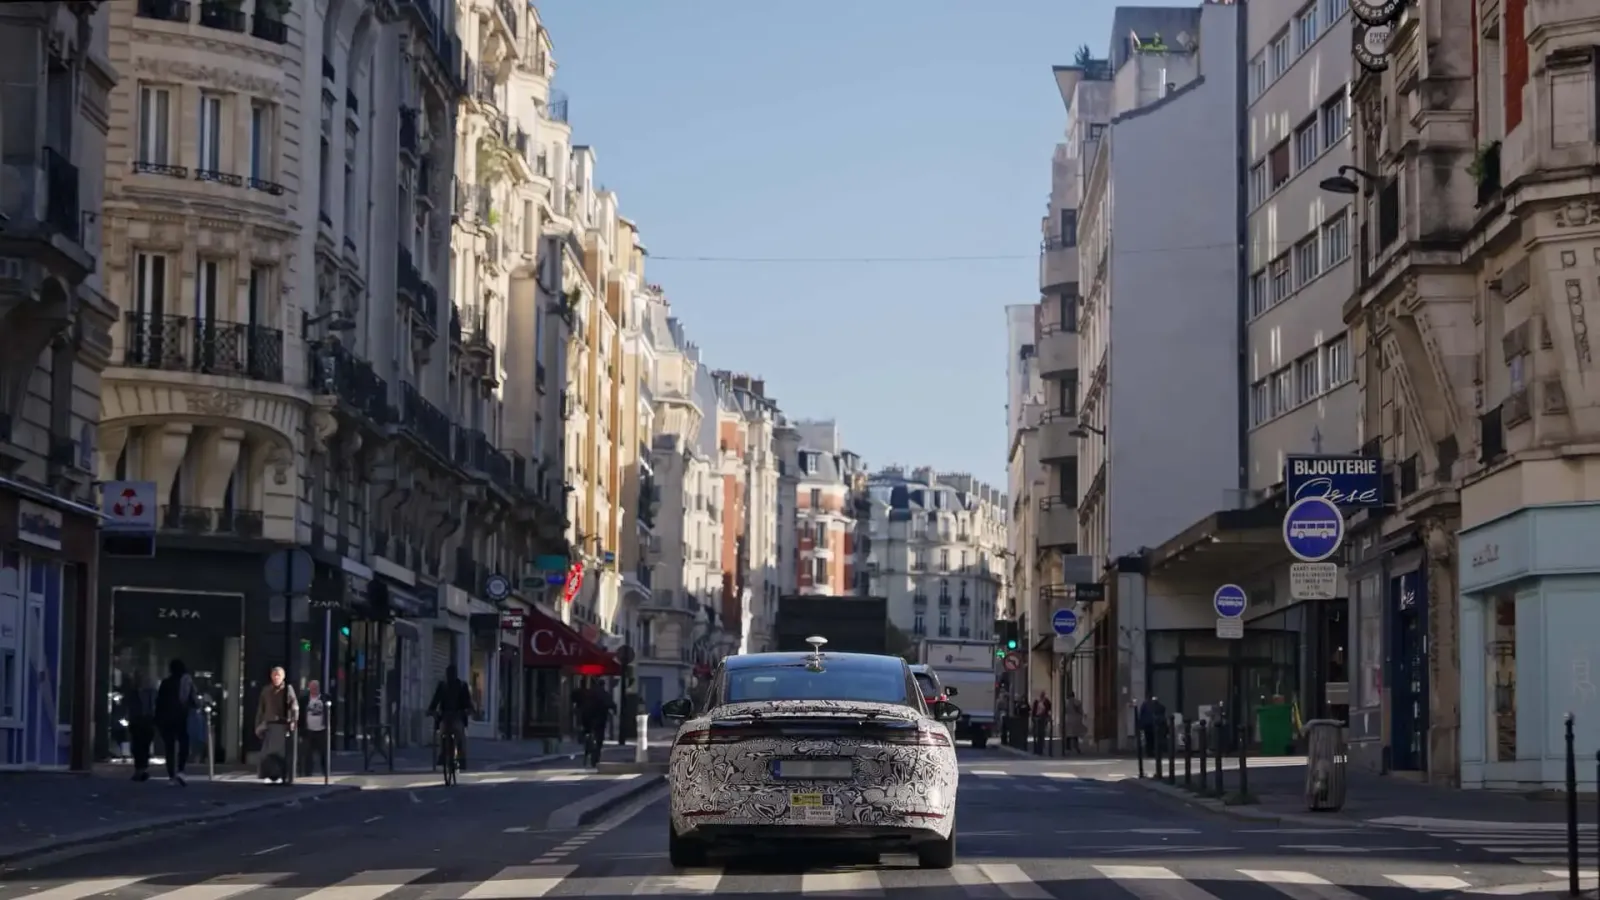
QCraft,人工智能就是这样解读道路的
图片来源:QCraft
通过这种方式,系统试图识别障碍物并预测可能发生的情况。正如李所解释的,如果有球在道路上滚动,系统就应该考虑到可能有孩子会跑过去捡球,从而提前减速。同样地,如果行人附近有水,系统也可以降低速度以避免溅到他们身上。这就是看到发生的事情与解读情境以预判潜在后果之间的区别。
汽车遇到困难时会发生什么
当然,没有任何系统能够提前为现实交通中可能出现的所有情况做好准备。因此,QCraft利用大规模模拟和物理世界模型来构建虚拟环境,在其中重现那些难以在道路上反复模拟的罕见场景、恶劣天气条件以及危险状况。

QCraft的首席技术官董力
图片来源:Motor1 Italia视觉内容(人工智能辅助生成)
除了这些测试数据外,还有日常使用过程中收集的信息。据李氏透露的数字,到2026年,QPilot解决方案在量产车辆上的安装量已突破100万台。截至7月底,驾驶员们使用该公司的辅助系统累计行驶里程已超过45亿公里。QCraft还称,紧急自动制动功能的非故意触发率低于每50万公里一次。这一数据由该公司提供,需结合测量条件及所用标准来理解——仅凭此数据无法单独判断该系统在各种情况下相比人工驾驶的安全性。
那么,当汽车遇到它无法足够可靠地识别的情况时又会怎样呢?
据李介绍,该系统会评估现有信息、道路状况以及传感器的可靠性。如果情况存在太多不确定性,它可能会采取更为谨慎的驾驶行为,比如减速、增加与前车的距离,或避免过早变道。当实际情况超出其处理能力时,它必须提醒驾驶员重新掌控车辆。
这一点非常重要,因为QPilot PRO属于2级驾驶辅助系统。因此驾驶员仍需持续关注道路状况及系统的运行情况,随时准备介入干预。汽车可以处理某些驾驶操作,但控制责任仍在于人类驾驶员。
为降低因分心或过度依赖技术带来的风险,QCraft与汽车制造商共同研发驾驶员监控系统。在主动辅助模式下,如果系统检测到驾驶员离开座椅或未系安全带超过五秒,它可请求人工干预,并提高操控方向盘所需的力矩阈值,从而降低意外触碰引发不良反应的风险。
系统还会监测驾驶姿势:如果驾驶员向后仰至几乎平躺的姿势,系统会持续要求其恢复正确坐姿。一旦检测到长时间疲劳或分心情况,系统可能会提示驾驶员重新掌控车辆,若未得到回应,则会根据预设策略逐渐刹车,让车辆在车道内安全停下。
不过仍存在一些挑战。大雨、强光、遮挡其他道路使用者的障碍物以及各种异常情况,依然会考验最先进的技术。为应对这些挑战,QCraft还会利用带有眩光或部分遮蔽的摄像头生成的模拟图像,以及某些传感器无法正常工作的场景来训练其模型。
在那些不依赖高精度地图的系统中,还会在训练过程中引入错误的地图信息,以此降低对可能与现实不符的数据的依赖。该公司还采用冗余模型,以减少某个组件出现故障时的影响。
另一个问题是更新问题。车辆收集的数据有助于发现新问题并改进后续版本,但这并不意味着汽车能在行驶过程中直接学习并自主调整驾驶策略。在发布之前,这些更新必须经过模拟测试、场景重现、回归测试以及道路试验等验证流程。最终,验证工作还会与车辆制造商共同完成。
即便是在欧洲行驶也需要专门的训练。环形交叉路口、优先通行规则、人行横道、交通标志以及驾驶员的习惯在不同地区都有所差异。QCraft已在德国和法国的多个地点进行了城市道路和高速公路测试,但李指出,并不存在适用于所有国家的统一测试里程标准:训练与测试的内容取决于当地条件与系统已有认知之间的差异。
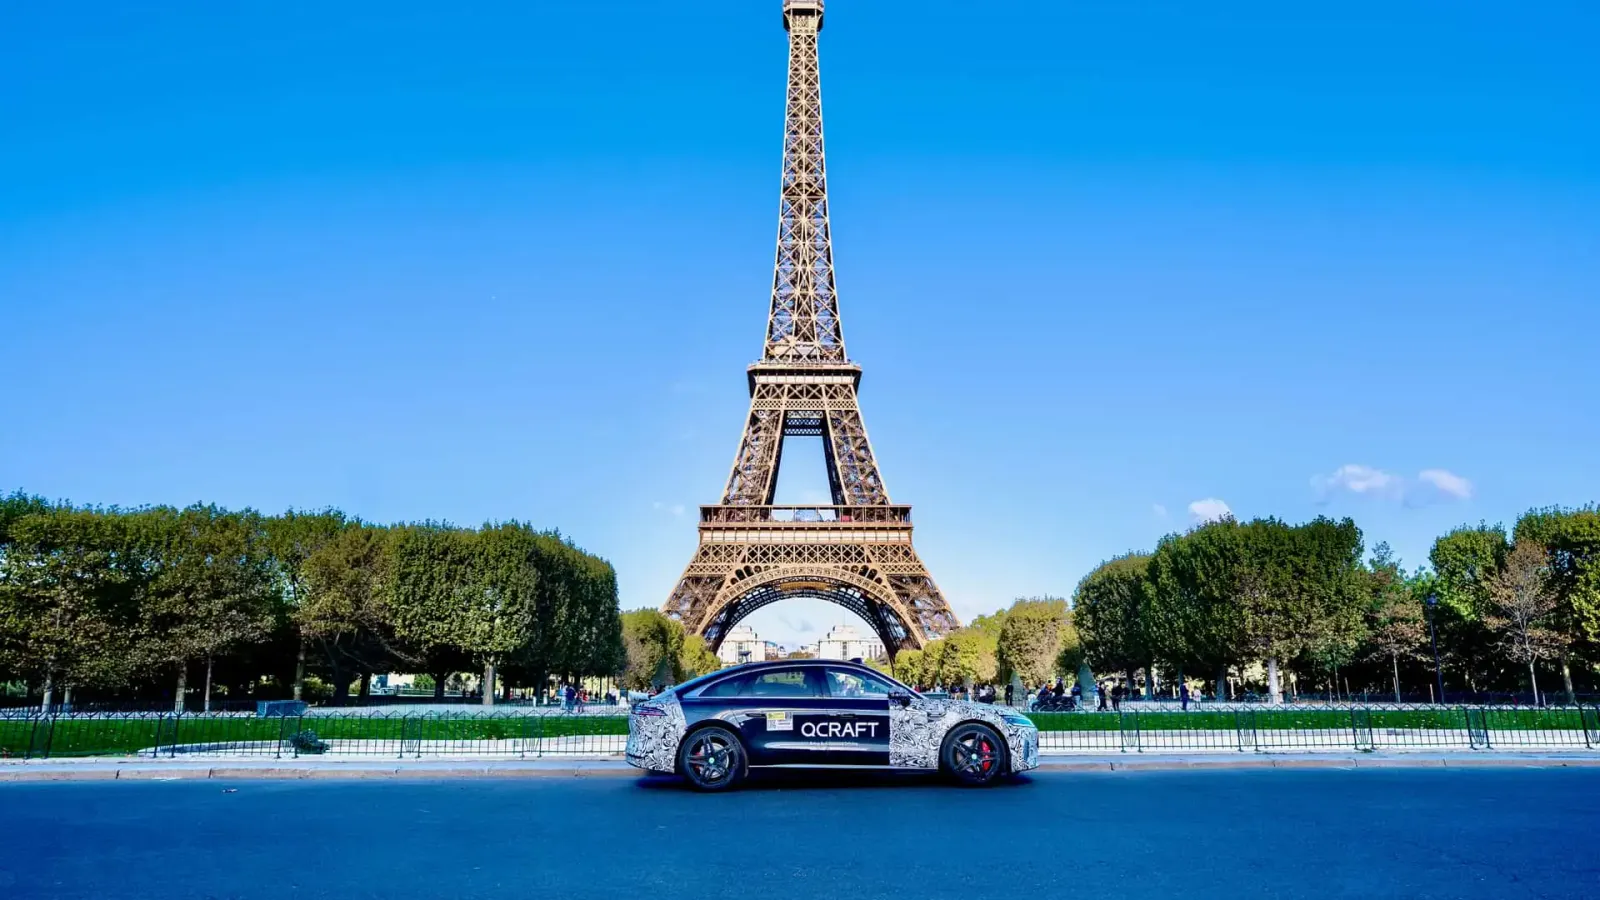
QCraft:进入欧洲需要专门训练
图片提供:QCraft
该公司的目标是让这些技术也能应用于价格更为亲民的汽车上。QCraft宣称已将城市辅助导航系统部署在128 TOPS的处理平台上,并表示根据其评估,QPilot PRO能够覆盖99%的日常通勤场景。该系统还支持300多种停车场景,包括极其狭窄的空间以及多层车库中的停车情况。
这些成果与目标展现了辅助驾驶技术的发展程度,但并未解决核心问题:道路是一个充满变数的环境,能够应对常见情况的能力并不能保证可以处理异常状况。正是在这里可以衡量这些技术的成熟度:不仅体现在一切按计划运行时做出决策的能力上,还体现在能够识别信息不足时以及何时需要重新让人类介入的能力上。
推荐阅读