
特斯拉机器人出租车,黑暗依然是个问题
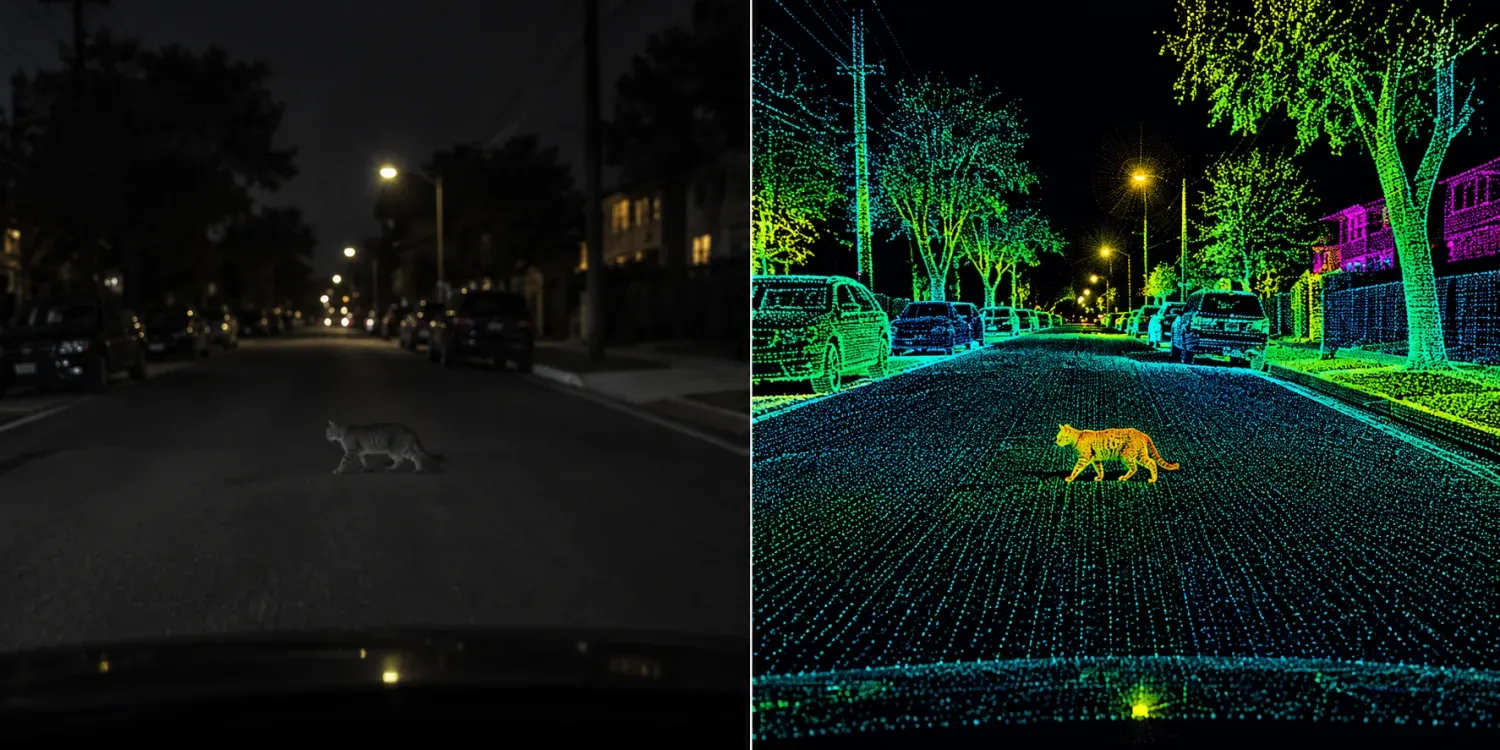
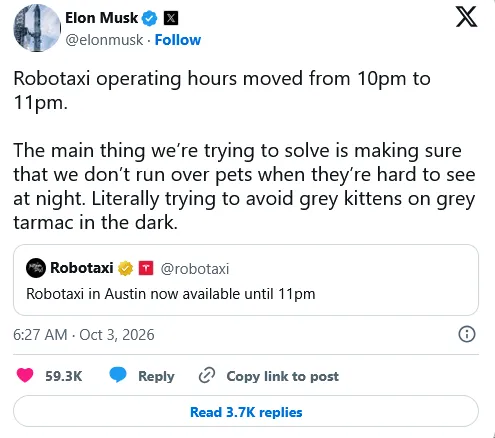
Tesla Robotaxi:奥斯汀的自动驾驶服务运营时间延长一小时(至23点)。但埃隆·马斯克重申,要实现更广泛的夜间服务,最大的障碍仍是汽车在黑暗中识别难以分辨的物体的能力。这再次引发了人们对仅依靠摄像头、没有LiDAR或雷达支持的Tesla Vision系统局限性的讨论。
奥斯汀Robotaxi服务时间的延长意义重大,因为这是在该服务首次推出一年多后实现的,当初预计通过应用的服务时间大约从早上6点持续到午夜。不过在此期间,服务的扩展范围仍比最初的设想要有限。
埃隆·马斯克本人在社交平台上解释了其中的原因。问题主要在于夜间识别那些与背景对比度低、难以分辨的微小物体。对于特斯拉期望能够实现全天候无限制运行的自动驾驶系统而言,这绝非一个可以忽视的问题。
黑暗环境对Tesla Vision构成挑战:马斯克提到了“灰猫问题”
马斯克指出的问题是Robotaxi所配备的摄像头的一个核心特性:它们属于被动传感器,必须依靠环境中的光线来获取信息。
当物体与背景的对比度极低时,识别它就会变得更加困难,尤其是在照明条件不佳的情况下。路面上的小动物——马斯克以“灰色沥青路上的灰猫”为例——对特斯拉Vision系统来说就是一种尤为棘手的“案例”。
激光雷达与雷达:特斯拉仍持否定态度
这个问题很有意思,因为特斯拉刻意采取了与众多自动驾驶厂商相反的策略,后者反而使用激光雷达和雷达。
自2021年起,该公司便开始从车辆上取消雷达,随后又去掉了超声波传感器。而激光雷达从未被纳入特斯拉的标配配置中。其自动驾驶策略完全依赖于摄像头和软件处理。
马斯克多次表示,激光雷达并非实现全面自动驾驶的必要手段。多年来他一直称使用激光雷达是“徒劳之举”(即浪费时间),并强调神经网络和人工智能的重要性。
主动式传感器的作用
然而如今,马斯克所提到的问题恰恰出现在主动式传感器能够为图像提供补充信息的场景之中。
实际上,激光雷达遵循的是不同的原理。该传感器会发射激光脉冲,并测量这些脉冲返回所需的时间,从而构建出环境的三维图像。因此它并不一定需要通过颜色或对比度来区分物体。
同样基于无线电波的雷达也能提供与摄像头不同的信息,比如物体的相对速度。它在识别极小的细节方面效果较差,但在雾、灰尘或强光等条件下仍具备良好的检测能力。
自动驾驶,Waymo:「这就是为什么仅靠人工智能不够」
这关乎自动驾驶的安全性
通过与美国的Waymo相比,就能看出技术上的差异——Waymo在其自动驾驶车辆上采用了摄像头、激光雷达和雷达的组合技术。
这种对比并不意味着多传感器配置就能消除所有风险。即便是最先进的系统也可能会出错,而城市环境中存在着许多难以预测的情况。重点其实在于:在自动驾驶领域,使用具有不同物理特性的传感器至少可以部分弥补每种技术的局限性。
Tesla Robotaxi仍需解决的难题
对于那种无需驾驶员且不受时间限制的Robotaxi服务而言,具备在黑暗中行驶的能力绝非无关紧要的小问题——这其实是城市驾驶中的常见状况。
真正的问题在于,特斯拉能多快通过软件和摄像头提升夜间感知能力。该公司无需新增传感器就能不断取得更好效果,但低对比度小物体的案例表明,算法与传感器物理限制之间的关系依然至关重要。
推荐阅读:特斯拉全自动驾驶功能:我们的测试揭示了其运作原理。请观看视频。
标签:特斯拉机器人出租车
上一篇文章
无用的奢侈品:我们眼中的电动汽车
下一篇文章
免费赠送Wallbox?充电站毫无优惠可言
