
特斯拉正在准备FSD中最受期待的功能之一:它终于将学会避开坑洼。
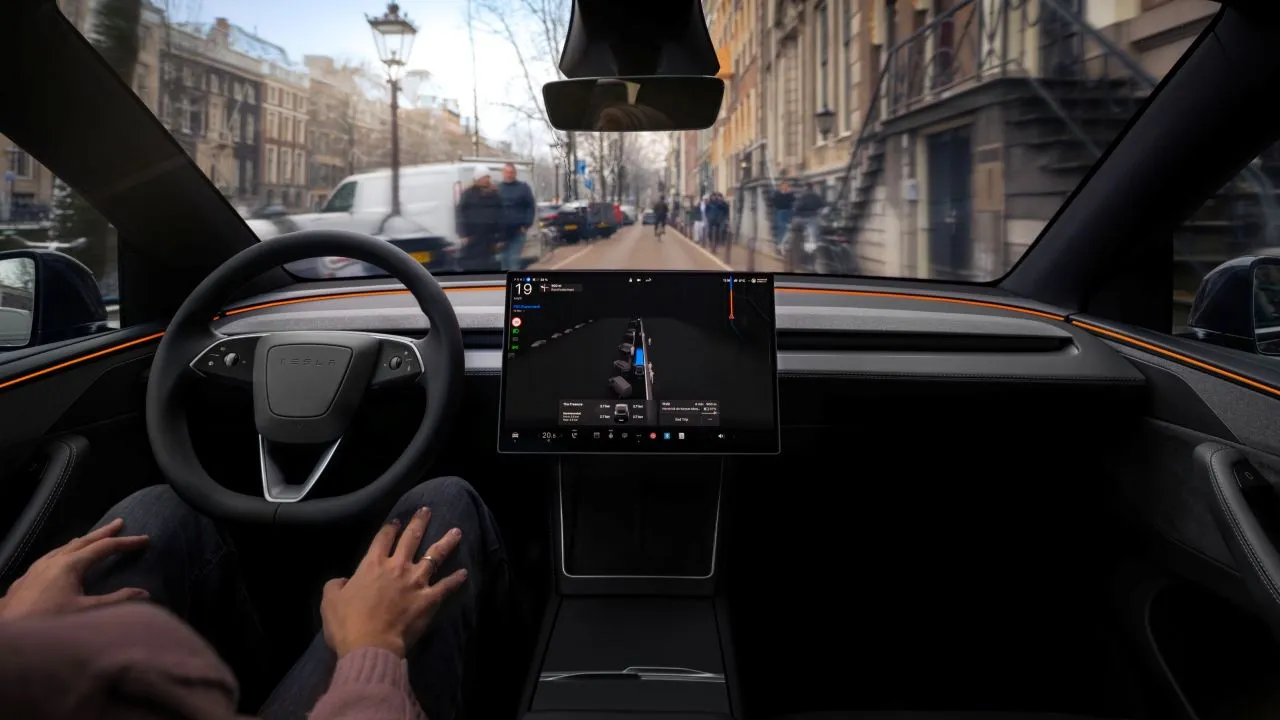
特斯拉的自动驾驶系统仍在不断进化,通过新增功能让汽车的操作行为愈发自然。在经历了多次旨在提升环境感知、操控性能及导航能力的升级之后,该公司如今似乎正在着力解决两个更为日常的问题。
与FSD的强大功能相比,这些问题可能看似微不足道,但却会直接影响驾驶体验。选择一条不直观的路线,或是遇到汽车无法避开的坑洼,都可能迫使驾驶员介入干预,而这正是特斯拉希望减少的情况。
在一名用户在X平台上反馈了FSD 14.3.10版本中仍存在的一些问题后,特斯拉人工智能团队首席工程师菲尔·段给出了回应。这些问题包括车辆在路况恶劣时的表现,以及导航系统有时会坚持选择与驾驶员通常选择的路线不同的路径。段表示这两个方面都将得到改进。
特斯拉希望FSD能学习每位驾驶员的驾驶习惯
特斯拉长期致力于改进的方面之一,就是让FSD能够理解:系统计算出的最快路线并不总是驾驶员所偏好的路线。最新的更新已经开始在这方面做出改变,推出了“首选路线”功能,使导航系统能够优先考虑驾驶员以往常走的路线。
特斯拉正在开发的理念更为深入。该系统不仅会提供替代路线,还能学习驾驶员通常的决策习惯。如果某人反复拒绝绕行而坚持走某条道路,FSD可以将这种选择视为其偏好,并在未来的出行中予以考虑。
这有望解决令部分用户最为困惑的问题之一:汽车会偏离既定路线,选择一些小岔路或次要街道行驶。虽然这些路线对导航计算而言有其合理性,但并非驾驶员通常会选择的路径。
通过2026.26版本更新,首批相关功能已接入汽车,其中包括优先选择以往常用路线的导航系统,以及能够根据用户特定习惯进行调整的自动导航功能。
学习功能还可以扩展到抵达目的地后的驾驶操作。特斯拉正在努力让系统能够了解每位驾驶员的常规停车习惯,包括选择的停车位、进入车库的方式以及应对特定障碍物的方法。这样一来,FSD就不必对所有用户采用完全相同的操作方式,而是可以尝试遵循其学到的特定偏好。
另一个重要挑战是路面坑洼。这看似是个简单的功能,但要准确识别路面的不平之处并判断何时需要避开,系统就必须能够区分仅仅是道路的细微瑕疵,与可能造成损害或引发不必要的驾驶操作的真正障碍物。
特斯拉多年来一直承诺具备这一功能,而FSD 14.3各版本的更新说明中也明确将其列为预期改进项之一。不过该公司尚未确认该功能将在哪次更新中全面推出。
已有部分用户注意到,车辆在行驶时似乎会略微调整轨迹以避免路面破损区域。然而,这些案例尚不足以证明该系统确实能够精准识别坑洼,因为轨迹调整也可能由与道路感知相关的其他原因导致。
当这种反应不再偶尔出现,而变成一种持续的行为时,差异就会显现。其目标是让FSD足够提前检测到路面坑洼,判断是否需要调整行驶轨迹,并执行平稳的操控,这样驾驶员就无需为了保护车轮或提升舒适度而手动关闭该系统。
FSD的更多功能
这些改进是FSD更广泛发展的一部分。特斯拉希望该系统不仅能遵循路线并执行操控,还能更好地理解周围环境,并适应每位驾驶员的偏好。
该策略中的核心组件之一便是Grok。最近的更新提升了它在车内的功能,用户可以通过语音指令执行各种操作,比如拨打电话、播放音乐、调节空调或查询车辆功能。
该助手与FSD的整合未来或许能让指令输入变得更加自然。驾驶员无需浏览不同菜单或直接操作屏幕,只需通过语音即可指示想要更改路线、修改目的地或执行特定驾驶动作。
特斯拉也开始在面临危险情况时引入自动干预功能。FSD 14.3.9版本为兼容车辆增加了“自动避撞”功能,该功能能在检测到即将发生碰撞时,在手动驾驶模式下进行干预。
种种迹象表明,特斯拉的战略是在提升系统整体性能的同时,也注重优化日常驾驶中出现的那些细微之处。更精准地选择熟悉路线、避开坑洼,或是记住每位用户偏好的停车方式,这些看似微不足道的改进,恰恰能在日常使用中带来显著差异。
目前,特斯拉尚未确认导航改进和坑洞检测功能是通过现有FSD版本的更新实现,还是将出现在未来的版本中。可以确定的是,避坑功能仍在开发中,而基于用户偏好的导航功能已开始在部分软件版本中推出。
