
Rivian收购初创公司,将每日40万段视频转化为3D模拟模型
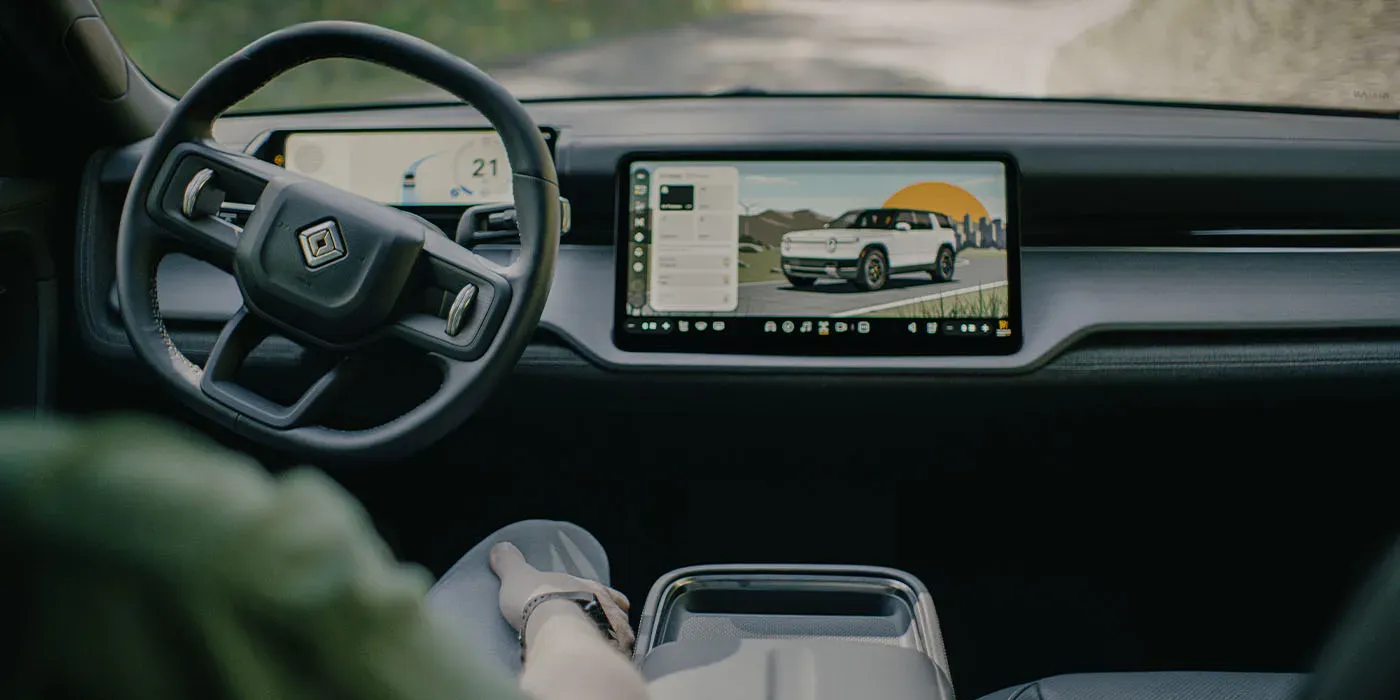
据TechCrunch首次报道,Rivian希望将其客户行驶的道路改造成用于测试其自动驾驶系统的3D环境,为此它刚刚收购了一家名为Third Dimension的英国初创公司,该公司有15名员工。
这家初创公司于2024年由一名前特斯拉Autopilot模拟工程师以及Wayve神经网络模拟团队的一名资深成员共同创立。Rivian并未透露收购价格。
被重新利用的电子游戏工具
Third Dimension将自己定位为一种生成式AI工具,能够创建可供游戏引擎使用的3D环境。在2024年10月获得由Felicis领投的700万美元种子轮融资时,它的目标客户是游戏工作室、电影行业、美国军方以及自动驾驶汽车公司。
这些创始人的履历揭示了Rivian看重哪些人才。首席执行官Tolga Kart曾在Activision担任《使命召唤》项目的高级总监五年,之后在特斯拉工作了两年多,负责Autopilot系统的模拟开发,后来又在合成数据公司Parallel Domain担任工程主管。联合创始人Piotr Sokólski则在Wayve工作了四年,致力于为自动驾驶汽车打造逼真的神经网络模拟器。
整个团队都加入了由James Philbin领导的Rivian自主驾驶与人工智能小组。他们大多位于英国,因此Rivian在伦敦的业务布局也更加完善。
Philbin在接受TechCrunch的独家采访时表示:“模拟是我们训练和验证自动驾驶系统的重要手段。”他补充说,Third Dimension“已经开发出了出色的技术,能够将现实世界的数据转化为精细的3D环境。”
每天40万段视频,极少边缘情况
Rivian从R1S、R1T、R2以及同意共享摄像头数据的商用车车主那里获取驾驶视频。Philbin告诉TechCrunch,这些车辆每天会传回超过40万段视频。
但其中绝大多数视频都很无聊。那些真正会干扰自动驾驶系统的状况,比如快车道上出现的床垫、警察示意车辆闯红灯通行,或是小孩从停着的汽车间跑出,其实十分罕见。你可能需要等待数月才能让这些车辆捕捉到足够多的此类场景,或者也可以自行用3D技术重建真实场景并调整各种变量。这就是该产品的核心理念。
Rivian并非首创。Waymo早在2月就推出了基于Google DeepMind的Genie 3开发的Waymo World Model,用于生成其车辆从未见过的场景。特斯拉也为FSD展示了自家的神经网络“世界模拟器”。
Uber的时间压力正在加剧
Rivian迫切需要这项工作尽快推进。Uber在3月同意向Rivian投资最多12.5亿美元用于推广R2无人驾驶出租车,但仅会先投入3亿美元。其余资金则与自动驾驶技术的进展挂钩,目标是在2028年在旧金山和迈阿密的Uber网络中部署1万辆无人驾驶R2车辆。
在消费者层面,原定时间表已经推迟过一次。Rivian的点对点驾驶功能将于今年晚些时候向少数受邀的Autonomy+车主开放,这些测试用户必须签署保密协议。RJ Scaringe在2025年1月曾承诺在2026年实现无需监控的驾驶功能,但现在这一目标已推迟到2027年;而基于Rivian在AI与自动驾驶日上展示的第三代硬件,四级自动驾驶则计划于2028年实现。
Electrek的观点
我们还不掌握所有细节,但这看起来似乎是笔不错的交易。该项目规模较小且目标明确,收购的团队此前已在特斯拉和Wayve从事过完全相同的工作。对于车队规模仅为特斯拉一小部分的公司而言,最大限度地利用所收集的每一段视频数据是明智之举,而Waymo选择同样的路径也表明行业领导者们对此表示认同。
不过,模拟只是训练和测试的工具,并非最终证明。一个系统即便能完美应对数百万种生成的极端情况,仍可能在真实道路上出错;公众只有等到公司公布实际数据时,才能了解其真实表现。
然而,这仍是进行“模拟”的最佳方式,因为它并非依靠模拟物理规律来创建虚假世界,而是基于真实数据重建现实场景。虽然这依然属于模拟,无法达到真实世界的水平,但已是最接近真实的方案了。