
百度推出了Apollo World模型,旨在让人工智能教会另一人工智能如何驾驶。
Phate Zhang
•
2026年11月5日,上午9:47,GMT+8时间
该模型利用人工智能智能体来模拟交通状况,目前已为Apollo Go的全球测试与验证提供支持。
这一虚拟环境能够支持完整的出行流程,旨在降低实际测试成本与部署风险。
百度(纳斯达克代码:BIDU)推出了Apollo World,这是一种利用人工智能创建交互式虚拟交通环境的模型,自动驾驶系统可通过该环境来训练和验证驾驶策略。
这家中国科技巨头在11月4日的声明中表示,该模型已用于其Apollo Go无人驾驶出租车服务的全球测试与验证。
据该公司称,Apollo World在一天内完成的虚拟道路测试里程,相当于配备安全驾驶员的实车连续行驶约三年的里程。
百度希望让无人驾驶车辆在虚拟城市中完成从接单、接客到送客的整个行程,然后再进入新市场。这样做的目的是降低实际测试成本和部署风险。
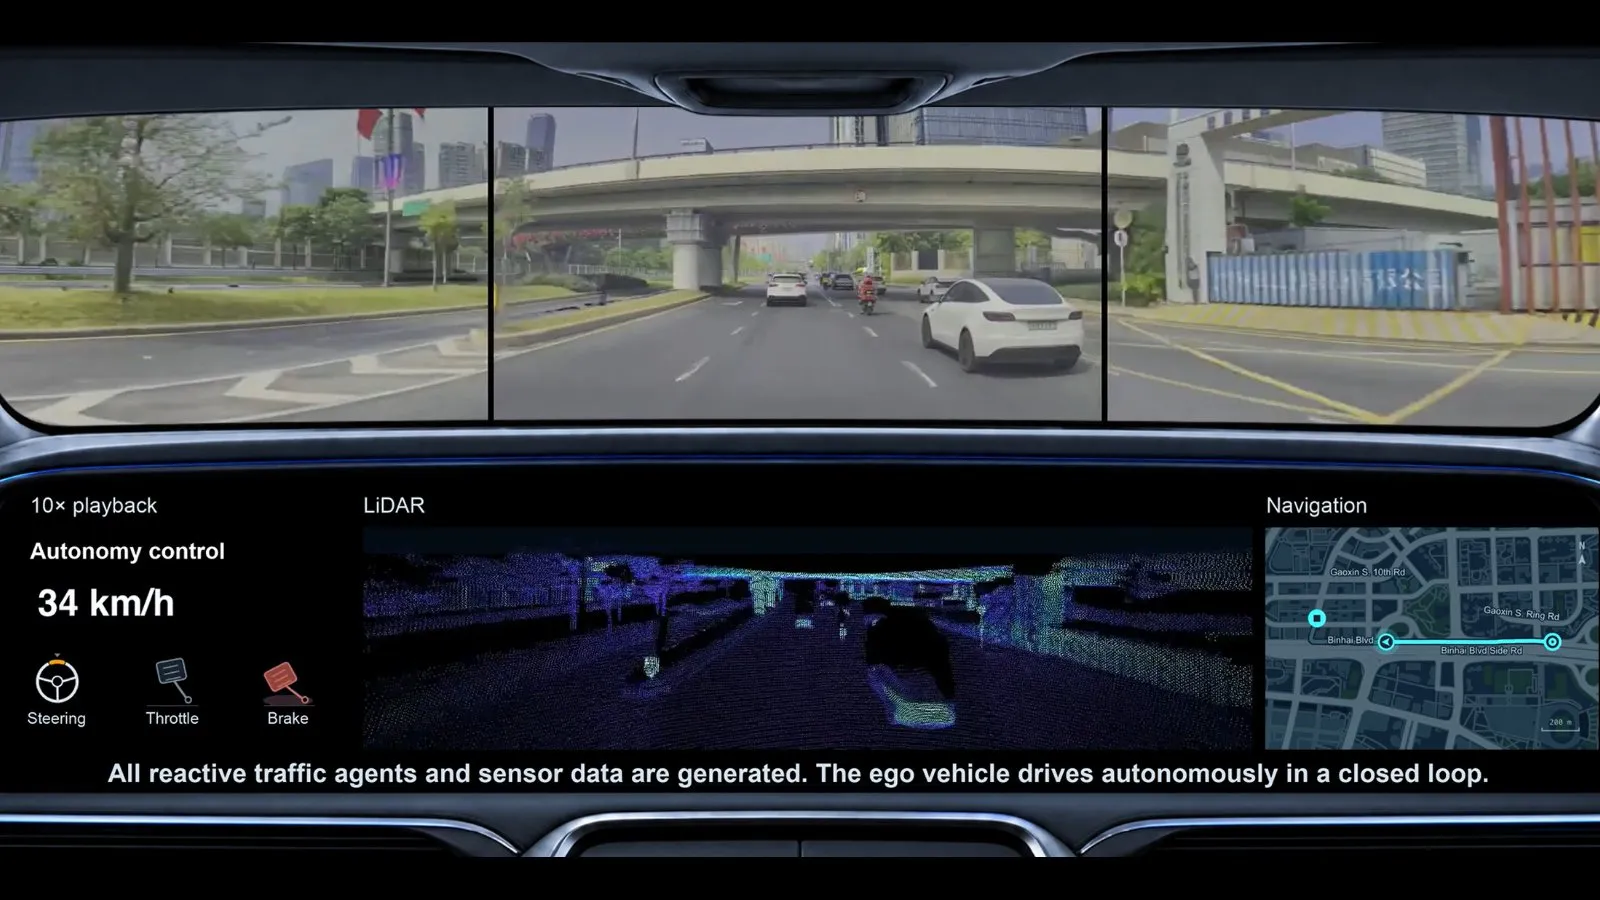
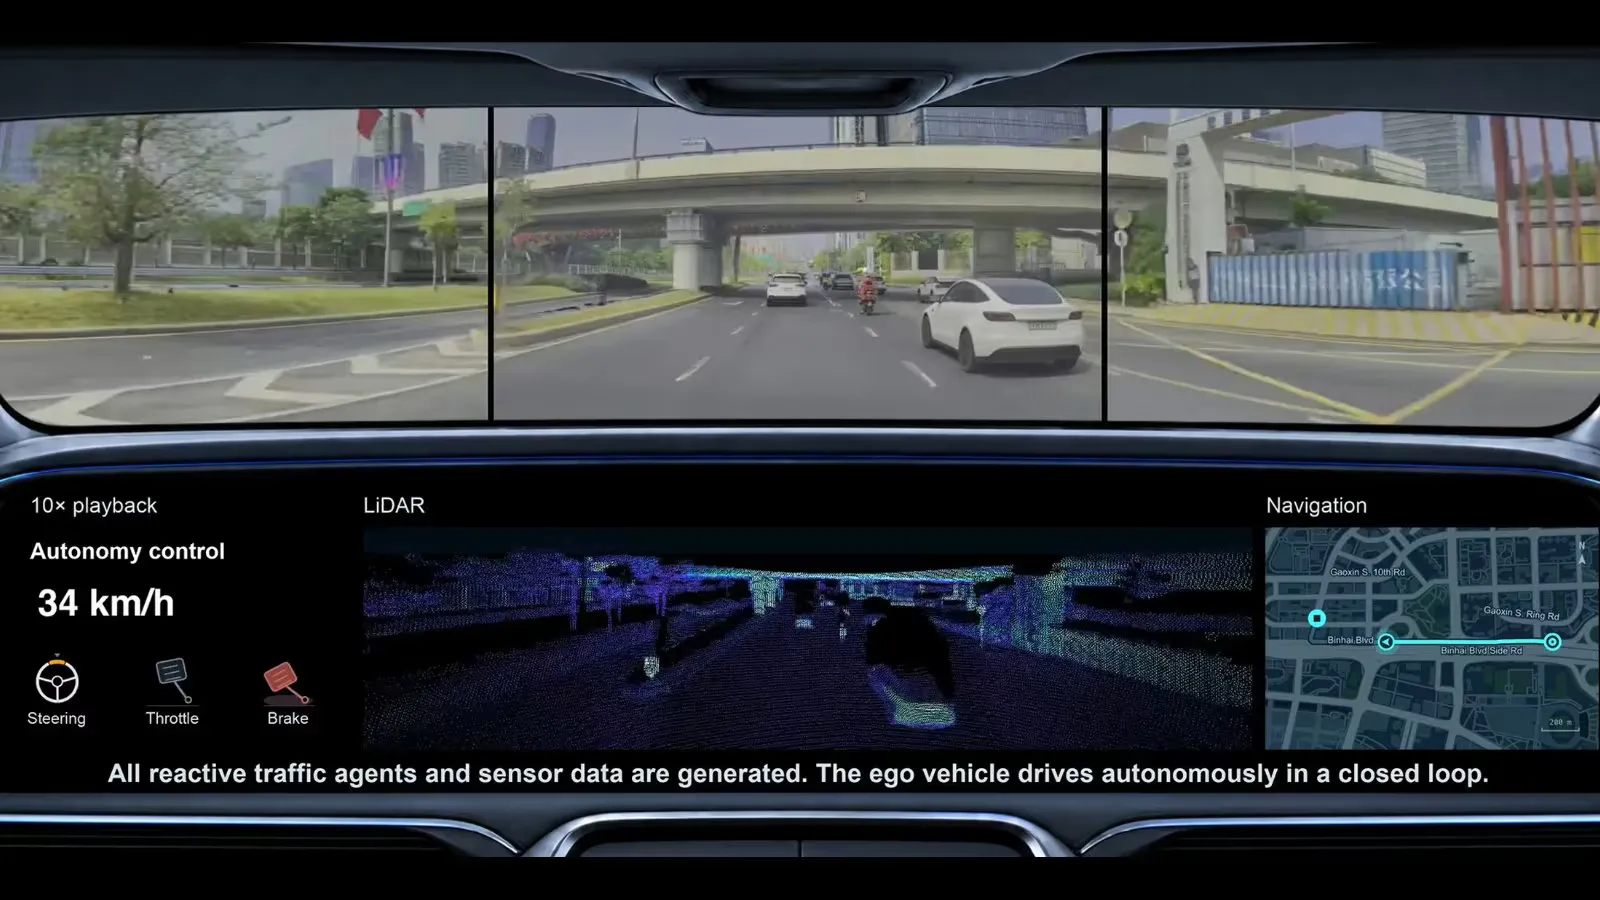
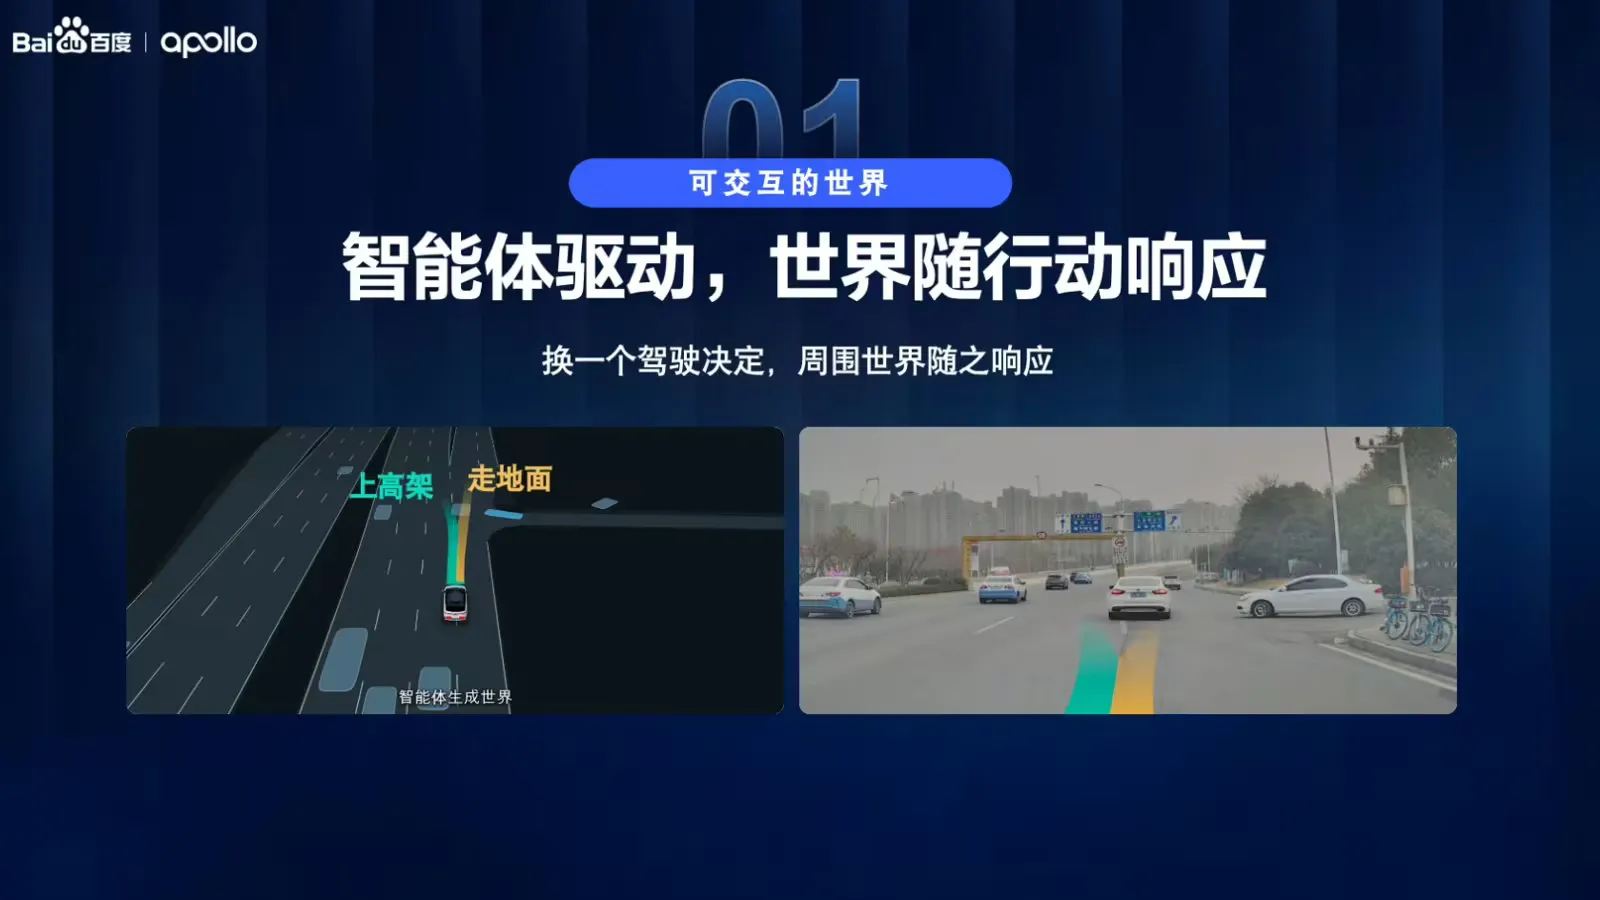
百度表示,Apollo World中的车辆、行人及其他道路使用者都是能够自主决策和互动的AI智能体,而非按照固定脚本行事。
当无人驾驶车辆减速、变道或让行时,其他车辆会相应调整自己的行为。该模型还会实时生成多模态观测数据,包括摄像头图像和激光雷达点云。
驾驶系统会根据这些输入作出决策,之后模型会更新交通环境并生成新的观测数据。这样就形成了一个由感知、决策、行动和反馈构成的持续闭环。
百度智能驾驶集团(IDG)首席架构师王亮在周二于深圳举行的百度AI日Apollo主题环节中表示,世界模型应致力于还原物理定律与行为因果关系,而非仅仅生成逼真的图像。
百度提出了用于评估世界模型的“2+3”框架,将因果关系与交互性视为基本要求,同时通过物理精度、持久性及实时性能来衡量模型的能力。
该公司称,Apollo World能够从现实世界的运行数据中提取复杂的交通状况与风险场景,并将其转化为可重复的虚拟测试,进而用于优化车载驾驶系统。
不过,百度并未提及该模型对测试成本或道路安全性能的影响。升级后的驾驶系统仍需在真实道路上进行测试。
根据百度8月发布的第二季度财报,该公司是中国最早涉足自动驾驶领域的企业之一。Apollo Go的业务已覆盖全球28个城市,累计自动驾驶里程超过3.5亿公里(2.18亿英里),其中完全无人驾驶的里程超过2.4亿公里。
Apollo Go曾与Uber、Lyft在伦敦开展公开道路测试,并在迪拜推出了完全无人驾驶的商业服务。
截至2026年2月,Apollo Go在全球累计提供了超过2000万次出行服务。