
阿姆斯特丹的XPENG VLA 2.0与特斯拉FSD:两种不同的驾驶方式
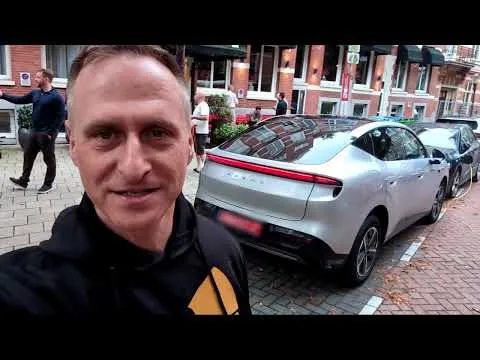
阿姆斯特丹并非测试驾驶辅助系统的理想场所。狭窄的街道、有轨电车、从四面八方出现的骑自行车的人、行人以及频繁的道路施工,使得这里的环境远比典型的美国道路复杂得多。正因如此,驾驶配备VLA 2.0系统的XPENG L03以及配备FSD系统的特斯拉Model 3,比再在高速公路上展示驾驶技巧更有趣。
目录
显示
隐藏
测试于2026年9月11日进行。CleanTechnica的Larry Evans先驾驶了配备VLA 2.0系统的XPENG L03原型车,随后又驾驶了配备FSD系统的特斯拉Model 3。他本人并未亲自驾驶这些车辆,两车的驾驶员均为XPENG的代表。这些车辆行驶在相同的街道上,只是时间不同且交通流量有所差异。
因此,最值得关注的问题并非哪辆车“胜出”。这项测试主要展示了两种系统在处理相同问题时的不同方式。
阿姆斯特丹迅速展现了人工智能的优缺点
在驾驶XPENG汽车的过程中,它必须应对狭窄的街道、有轨电车、骑自行车的人、行人、阻挡道路的车辆以及路面不平的情况。骑自行车的人几乎从各个方向出现,而且其中一些人并不总是遵守交通信号灯或交通规则。
L03能够为行人和骑自行车的人留出更多空间,并根据路面的不平程度调整制动力度。作者指出,这辆车能够流畅地完成这些操作,而非对每个障碍物都采取相同的反应方式。
正是在这里,人们首次感受到VLA 2.0似乎在试图预判局势,而不仅仅是应对威胁。
但这并不意味着XPENG能够在完全没有驾驶员干预的情况下完成整个行驶过程。在道路部分堵塞或正在进行道路施工时,驾驶员必须接管控制权。在某个地方,很难判断停在那里的车辆是已经停放好了还是随时会启动。
这仍然属于L2级系统。驾驶员必须持续观察道路并随时准备采取行动。
特斯拉的反应更快,但更频繁
换上特斯拉Model 3后,两者在驾驶特性上的差异变得更加明显。
作者后来用非常简单的话来描述它:“反应并纠正”。特斯拉能够迅速对骑自行车的人或行人做出反应,但有时也会在情况尚未需要如此强烈反应时就采取行动。
在某个场景中,FSD在距离骑行者还有一段距离时便让汽车停下。而在另一个场景中,由于有行人正朝交叉路口走来,汽车在绿灯亮起时也停了下来。等汽车认为可以继续行驶时,信号灯已经变红了。
在行驶过程中,车道选择也出现了问题。特斯拉虽然处于右转车道,但导航系统却指示向左行驶。司机不得不协助系统,以避免额外绕行。
道路施工带来的挑战更为严峻。临时的交通安排、重型卡车以及极其狭窄的空间,使得FSD并不总能准确判断形势。
最有趣的差异:预测与反应
在我看来,正是这一测试环节最为有趣。
据作者所说,特斯拉通常只有在情况变得明朗时才会做出非常迅速的反应。而VLA 2.0则给人一种能提前解读其他道路使用者行为的系统印象。
这在处理自行车时表现得尤为明显。XPENG无需等待自行车进入行驶车道后再刹车,而是能够提前降低车速并保持足够的距离。
这并不意味着某一种系统就一定更安全。在阿姆斯特丹,特斯拉的谨慎态度往往对其有利。即使有时会导致乘客不必要的停车,FSD仍会为行人和自行车手留出足够的安全距离。
XPENG的代表还指出,驾驶风格必须根据地点而定。在北京有效的策略在阿姆斯特丹未必适用。那里自行车在交通中占据重要地位,过于谨慎的汽车反而可能妨碍周围所有车辆的通行。
Tesla证明了它有应对之策
不过这次测试并非单方面的。在最棘手的场景之一中,Tesla必须穿过一个非常狭窄的空间。车辆不断通过方向盘进行细微调整,靠近障碍物并确认是否有足够空间。这一操作耗时较长且并不十分流畅,但最终FSD还是成功完成了通过。作者称这一表现令人印象深刻。
特斯拉在更开阔的路段表现也同样出色。在那里,流畅度上的差异不太明显,系统的运行也更加自然。
现在我终于可以向大家展示在阿姆斯特丹的完整经历啦。
我受到了全球最大的新闻机构之一新华通讯社的邀请,前往阿姆斯特丹的真实道路上体验XPENG NGP搭配VLA 2.0以及特斯拉FSD Supervised系统。
重要提示:… pic.twitter.com/3QS1kRT1z4
— EFIEBER (@EFIEBER_ANDRE) 2026年9月28日
这并非两辆完全相同的汽车之间的较量。
不过需要记住这种比较的局限性。XPENG L03只是预生产原型车,而特斯拉Model 3则是配备HW4硬件及最新版FSD功能的量产车型。此外测试环境也并不相同:XPENG是在车流较大的情况下行驶,特斯拉则是在道路较为空旷的时段行驶,且当时正在下雨。再加上特斯拉的首次测试就出现了技术问题,因此作者不得不进行第二次测试。
因此这并不是一项能够公正判定胜负的测试。但它很好地说明了,现代ADAS系统之间的最大差异不再在于车辆是否具备自动驾驶能力,而在于其决策方式。
阿姆斯特丹的测试很好地展现了这一点。VLA 2.0显得更加有预见性且操作更流畅。特斯拉则更多采取保守反应,并能进行更为急烈的调整。与此同时,FSD在那些需要在小空间内精准操控的极复杂情境中也能应对自如。
这两种系统仍需驾驶员的主动监控。这或许正是这次测试最重要的结论。我们不再仅仅关注那些学习识别障碍物的汽车,而是越来越多地看到那些试图预判其他交通参与者下一步行动的系统。
在阿姆斯特丹的行驶环境中,这种差异表现得尤为明显。
立即订购您的特斯拉,并通过推荐链接享受购买优惠!