
Rivian купує стартап для перетворення 400 000 щоденних кліпів на 3D-симуляції
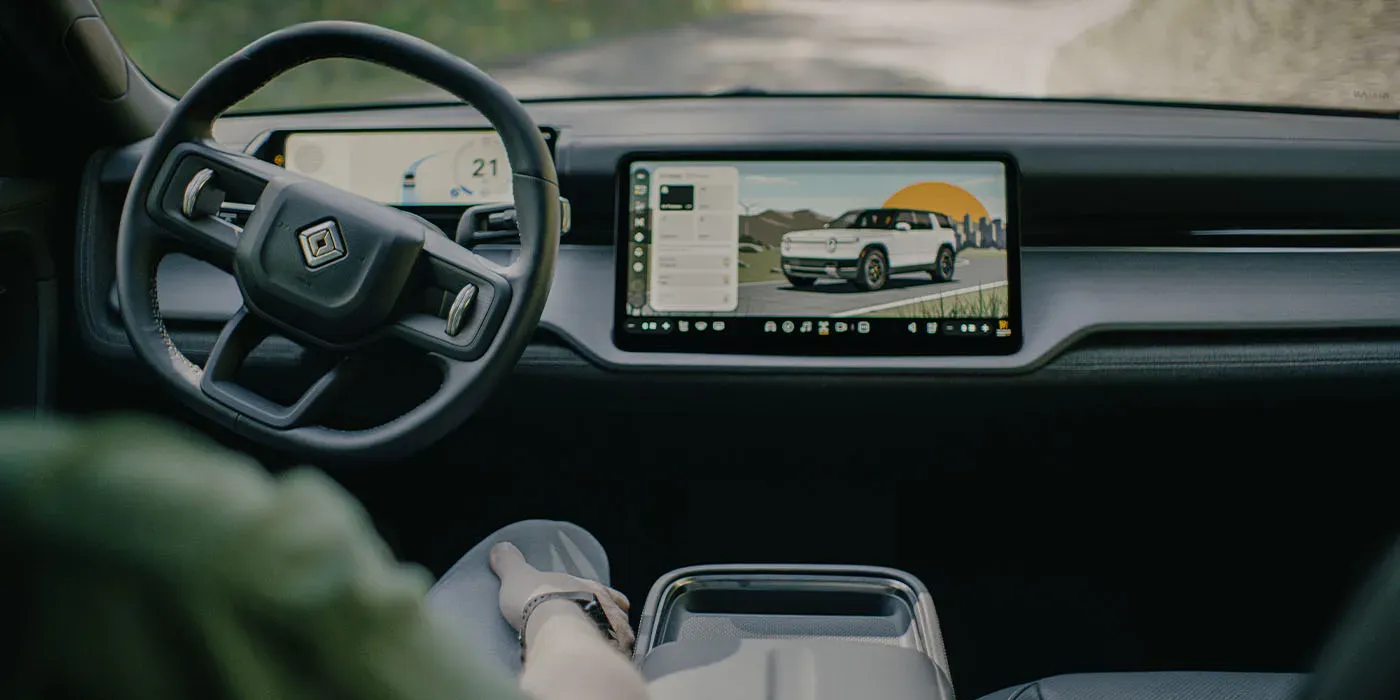
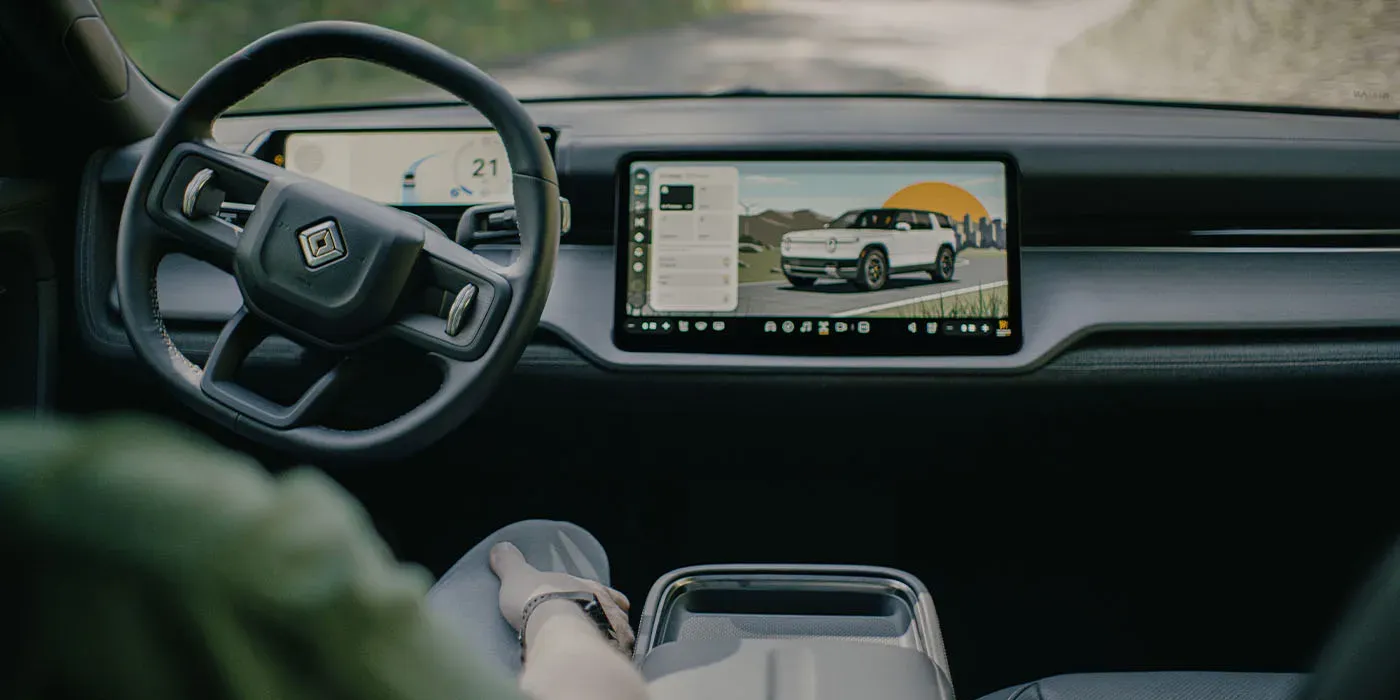
Rivian хоче перетворити дороги, по яких їздять його клієнти, на 3D-середовища для тестування своєї системи автономного керування, і нещодавно придбала британську стартап-компанію Third Dimension з 15 співробітниками для цього, про що вперше повідомив TechCrunch.
Цю стартап-компанію у 2024 році заснував колишній інженер з симуляції Autopilot в Tesla та фахівець з команди нейронних симуляторів Wayve. Rivian не розголосила суму оплати.
Інструмент з відеоігор, переосмислений
Third Dimension пропонує себе як інструмент на основі генеративного ШІ, який створює 3D-середовища, готові до використання в ігрових движках. Коли у жовтні 2024 року компанія залучила 7 мільйонів доларів у рамках першого раунду фінансування під керівництвом Felicis, її цільовими клієнтами були ігрові студії, кіноіндустрія, американські військові та компанії, що працюють над автономними транспортними засобами.
Резюме засновників показують, які саме аспекти Rivian їх цікавили. Генеральний директор Толга Карт пропрацював понад два роки в Tesla над симуляцією Autopilot після п’яти років на посаді старшого директора в Activision у проєкті Call of Duty, а згодом керував відділом інженерії у компанії з синтетичних даних Parallel Domain. Співзасновник Пьотр Сокольський пропрацював чотири роки в Wayve, створюючи фотореалістичні нейронні симулятори для автономних автомобілів.
Уся команда приєднується до групи з автономного керування та штучного інтелекту Rivian під керівництвом Джеймса Філбіна. Більшість з них працює у Великобританії, тому Rivian також посилює свою присутність у Лондоні.
«Симуляція є ключовою для навчання та перевірки наших систем автономного керування», — сказав Філбін у ексклюзивному інтерв’ю TechCrunch. Він додав, що Third Dimension «створила вражаючі технології, які перетворюють дані з реального світу на деталізовані 3D-середовища».
400 000 кліпів на день, мало крайніх випадків
Rivian отримує відео з запису руху від власників моделей R1S, R1T, R2 та комерційних фургонів, які погоджуються на обмін даними камер. Філбін розповів TechCrunch, що флот щодня надсилає понад 400 000 записів.
Але переважна більшість цих відео є нудними. Події, які справді порушують роботу автономних систем — наприклад, матрац на швидкісній смузі, поліцейський, який дозволяє рухатися на червоне світло, або дитина, що вибігає між припаркованими автомобілями, трапляються рідко. Доводиться чекати місяцями, поки флот зафіксує достатню кількість таких випадків, або можна самостійно створити реальні сцени у 3D та змінити їхні параметри. Саме в цьому полягає суть цього підходу.
Rivian — не перший у цьому. У лютому Waymo представила свою модель Waymo World, створену на основі Genie 3 від Google DeepMind, для генерації сценаріїв, яких її автомобілі ніколи не бачили. Tesla також продемонструвала власний нейронний «симулятор світу» для функції FSD.
Час у Uber йде
Rivian потребує швидкого впровадження цього проекту. У березні Uber погодився інвестувати до 1,25 мільярда доларів у Rivian для використання роботаксі R2, але спочатку буде виділено лише 300 мільйонів доларів. Решта залежить від досягнення певних цілей у сфері автономності — починаючи з 10 000 безводійних автомобілів моделі R2 у мережі Uber у Сан-Франциско та Маямі з 2028 року.
Щодо споживачів, терміни вже затримувалися один раз. Функція безпосереднього пересування від точки до точки від Rivian буде доступна невеликій групі власників програми Autonomy+ ще цього року, причому ці тестувальники мають підписати угоду про конфіденційність. Функція керування без стеження, про яку RJ Scaringe обіцяв у 2026 році ще у січні 2025 року, тепер планується до 2027 року, а рівень автономності 4 планується до 2028 року на апаратній базі моделі Gen 3, яку Rivian представила під час свого заходу AI & Autonomy Day.
Думка Electrek
У нас немає всіх деталей, але це схоже на гарну угоду. Це проєкт невеликий та цілеспрямований, і він передбачає придбання команди, яка вже виконувала саме таку роботу у Tesla та Wayve. Для компанії з часткою флоту, значно меншою за флот Tesla, отримання максимальної користі з кожного зібраного кліпу — це правильний вибір, а те, що Waymo йде цим шляхом, свідчить про те, що лідери погоджуються з цим.
Але симуляція — це інструмент навчання та тестування. Це не доказ. Система може ідеально впоратися з мільйонами створених крайніх випадків, але все одно припуститися помилки на справжній вулиці, і єдиний спосіб, яким громадськість дізнається про її справжню ефективність, — це коли компанія оприлюднює дані з реального світу.
Проте це найкращий спосіб проведення «симуляції», оскільки він не створює фальшивого світу зі симульованою фізикою; він реконструює сцену з реального світу на основі реальних даних. Це все одно залишається симуляцією та не настільки досконалою, як реальність, але це найближче до неї, що можливо.