
Ефективніше заряджання та їзда: новий підхід у автономному керуванні флотом
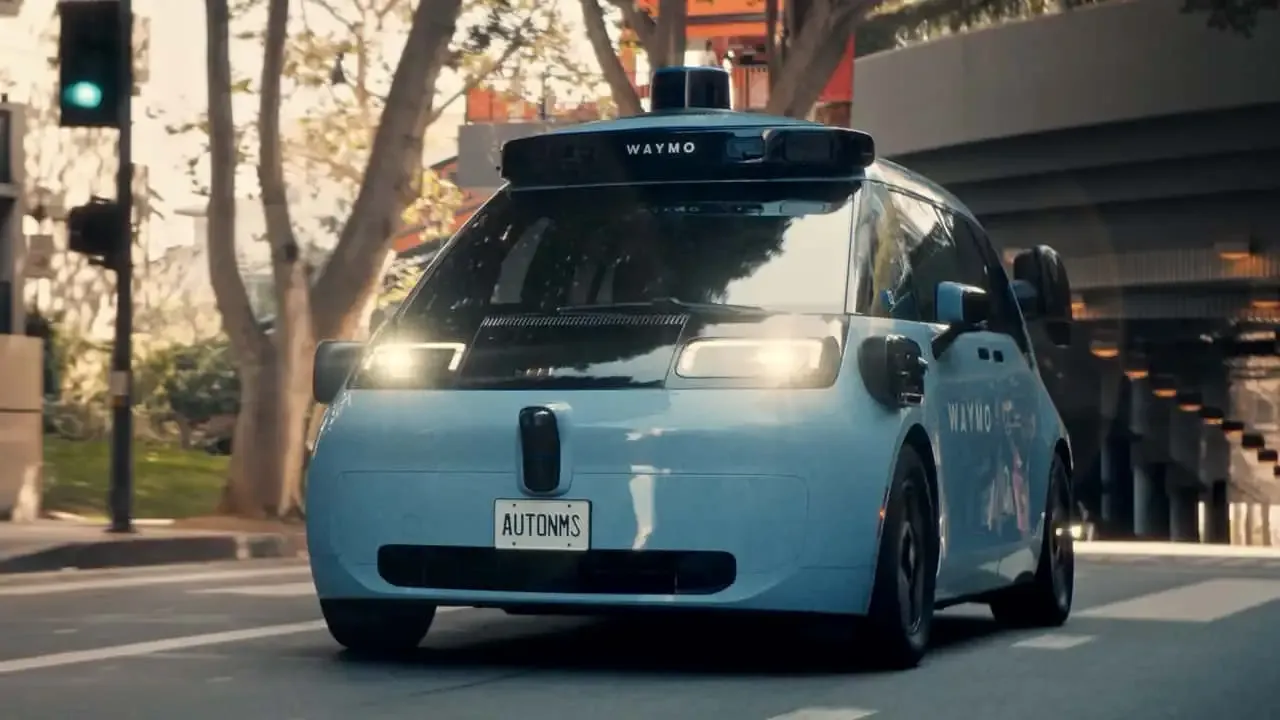
Дослідники шведського університету Chalmers розробили метод оптимізації, який має допомогти автономним електротаксі ефективніше керуватися в міському русі. Цей підхід поєднує прогнози штучного інтелекту з математичними моделями та призначений також для врахування непередбачуваних факторів, таких як нестандартна погода.
Зображення: Waymo
Як показує дослідницький звіт Стенфордського університету, автономні електротаксі мають не лише потенціал зробити міський транспорт більш ефективним та екологічним, але й можуть знизити витрати на одну поїздку на 60 відсотків порівняно з традиційними таксі. Однак великою проблемою при експлуатації автономних таксі є координація флоту.
Однією з основних проблем у повсякденному житті є дорожній рух, пов’язаний з роботою: вранці багато пасажирів хочуть потрапити до центру міста, а ввечері — назад. Тому безпілотні транспортні засоби мусять регулярно повертатися порожніми, щоб знову бути готовими у вихідних точках. У випадку електромобілів додається ще й необхідність проміжного заряджання. Без передбачувального планування це може призвести до заторів на дорогах, тривалих часів очікування та нерівномірного використання зарядних станцій.
Щоб вирішити цю проблему, дослідницька група з Університету Чалмерс у Швеції у співпраці з Volvo Cars використовує поєднання машинного навчання та класичної оптимізації. Для прогнозування попиту на перевезення та вільних зарядних станцій команда застосовує так звані байесівські нейронні мережі (BNN), які були навчені на історичних даних про таксі з Сан-Франциско та Чикаго.
Ключова перевага цього методу машинного навчання полягає у тому, що BNN не лише обчислюють чисті ймовірності, але й надають оцінки того, наскільки ненадійними є їхні власні прогнози. Якщо поведінка пасажирів раптово змінюється – наприклад, через раптовий дощ – керування флотом залишається стабільним.
Однак ШІ не приймає автономних рішень, а виконує лише функцію бази даних. Фактичне планування руху та завантаження здійснюється за допомогою математичної моделі оптимізації з фіксованими правилами. Оскільки в великому місті є занадто багато змінних, алгоритм розбиває загальне завдання на менші частини та об’єднує їх у єдиний план. Це дозволяє приймати рішення за долі секунди – навіть у випадку дуже великих флотів транспортних засобів.
Крім того, команда дослідила три різні типи електромобілів із різною ємністю акумуляторів та показниками ефективності. Результати показують, наскільки сильно обраний тип транспортного засобу впливає на доступність флоту. Завдяки правильному поєднанню ємності акумулятора, планування зарядки та прогнозування даних можна значно підвищити надійність використання автономних електротаксів у повсякденному житті.