
XPENG VLA 2.0 contra Tesla FSD em Amsterdã. Duas maneiras diferentes de dirigir um carro
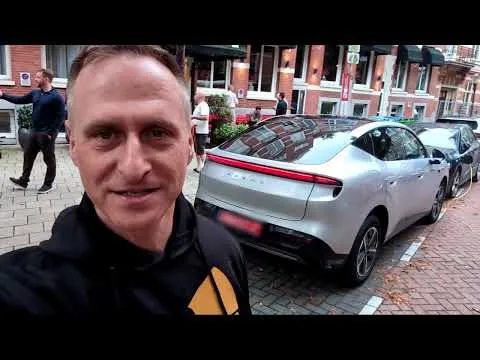
Amsterdã não é um local fácil para testar sistemas de assistência à condução. Ruas estreitas, bondes, ciclistas que aparecem de todos os lados, pedestres e obras frequentes nas estradas criam um ambiente muito mais complexo do que uma via típica americana. Por isso, dirigir o XPENG L03 com VLA 2.0 e o Tesla Model 3 com FSD é mais interessante do que mais um teste em autoestrada.
Índice
Mostrar
Ocultar
O teste foi realizado em 11 de setembro de 2026. Larry Evans, da CleanTechnica, dirigiu primeiro o protótipo do XPENG L03 com VLA 2.0 e, em seguida, o Tesla Model 3 com FSD. Ele mesmo não dirigiu os carros; um representante da XPENG estava ao volante de ambos. Os veículos percorreram as mesmas ruas, embora em horários diferentes e com intensidade de tráfego variada.
O mais interessante, portanto, não é saber qual carro “venceu”. O teste mostrou, acima de tudo, como os dois sistemas resolvem da mesma forma problemas semelhantes.
Amsterdã mostra rapidamente os pontos fortes e fracos da IA
Ao dirigir o XPENG, o carro precisou lidar com ruas estreitas, bondes, ciclistas, pedestres, carros que bloqueavam o caminho e irregularidades no terreno. Os ciclistas apareciam praticamente de todos os lados, e alguns deles nem sempre seguiam as luzes ou as regras de trânsito.
O L03 conseguia deixar espaço adicional para pedestres e ciclistas, e, diante de irregularidades, ajustava o grau de frenagem conforme a sua intensidade. O autor observou que o carro fazia isso de maneira fluida, em vez de reagir a cada obstáculo da mesma forma.
Foi aqui que surgiu a primeira impressão de que o VLA 2.0 tenta prever a situação, e não apenas reagir a uma ameaça.
No entanto, isso não significa que o XPENG percorreu todo o trajeto sem a ajuda do motorista. Em estradas parcialmente bloqueadas e durante obras na via, o motorista precisou assumir o controle. Em um determinado ponto, era difícil avaliar se o carro parado estava estacionado ou prestes a se mover.
Isso ainda é um sistema de nível L2. O motorista deve observar a estrada e estar pronto para agir.
A Tesla reagiu mais rápido, mas com maior frequência
Após a mudança para o Tesla Model 3, a diferença na característica de condução tornou-se ainda mais evidente.
O autor a descreveu posteriormente de maneira muito simples: “reagir e corrigir”. A Tesla conseguia reagir rapidamente a ciclistas ou pedestres, mas às vezes o fazia quando a situação ainda não exigia uma reação tão intensa.
Em um momento, o FSD parou o carro por causa de um ciclista que ainda estava a certa distância. Em outro, ele parou com o sinal verde ativado, pois um pedestre se aproximava do cruzamento. Antes que o carro pudesse retomar a movimentação, o sinal mudou para vermelho.
Durante a condução, também surgiram problemas na escolha da faixa. A Tesla acabou na faixa de virada à direita, embora a navegação indicasse seguir para a esquerda. O motorista teve que ajudar o sistema para evitar contornos adicionais na região.
As condições nas estradas foram ainda mais difíceis. A organização temporária do trânsito, os caminhões e a quantidade muito pequena de espaço fizeram com que o FSD nem sempre conseguisse interpretar corretamente a situação.
A diferença mais interessante: previsão contra reação
Na minha opinião, é exatamente esta parte do teste a mais interessante.
Segundo o autor, a Tesla costumava reagir muito rapidamente, mas somente quando a situação se tornava evidente. Já o VLA 2.0 parecia ser um sistema que interpretava antecipadamente o comportamento dos outros participantes do trânsito.
Isso era bem visível com os ciclistas. Em vez de esperar que a bicicleta entrasse na pista e só então frear, o XPENG conseguia reduzir a velocidade com antecedência e deixar uma margem adequada.
Isso não significa automaticamente que um sistema seja mais seguro. Em Amsterdã, a cautela da Tesla costumava ser vantajosa para ela. O FSD deixava uma grande margem para pedestres e ciclistas, mesmo que isso às vezes significasse paradas desnecessárias para o passageiro.
Um representante da XPENG ressaltou ainda que o estilo de condução deve depender do local. O que funciona em Pequim nem sempre será adequado em Amsterdã. Lá, as bicicletas têm uma posição muito forte no trânsito, e um carro excessivamente cauteloso pode simplesmente dificultar a passagem para todos ao redor.
A Tesla mostrou que tem algo para responder
No entanto, o teste não foi unilateral. Em uma das situações mais difíceis, a Tesla precisou passar por um espaço muito estreito. O carro fez sucessivas pequenas correções no volante, aproximou-se do obstáculo e verificou se havia espaço suficiente. A manobra durou muito tempo e não foi particularmente fluida, mas, no final, o FSD conseguiu superar a dificuldade. O autor descreveu isso como impressionante.
A Tesla também se saiu bem nas estradas mais abertas. Lá, as diferenças de fluidez eram menos perceptíveis, e o sistema funcionava de maneira muito mais natural.
Agora posso finalmente mostrar a vocês toda a história de Amsterdã.
Fui convidado pela Xinhua News Agency, uma das maiores agências de notícias do mundo, para experimentar o XPENG NGP com VLA 2.0 e o Tesla FSD Supervised em ruas reais de Amsterdã.
E o mais importante:… pic.twitter.com/3QS1kRT1z4
— EFIEBER (@EFIEBER_ANDRE) 28 de setembro de 2026
Isso não foi um duelo entre dois carros idênticos
No entanto, é preciso lembrar das limitações dessa comparação. O XPENG L03 era um protótipo pré-produção, enquanto o Tesla Model 3 era um carro de produção com HW4 e a versão atual do FSD. Além disso, as condições também não eram idênticas. O XPENG trafegava em meio a maior movimentação, enquanto o Tesla o fez mais tarde, quando as ruas estavam mais vazias, e chovia durante a sua viagem. Para piorar, a primeira tentativa de dirigir o Tesla teve problemas técnicos, por isso o autor realizou uma segunda volta.
Portanto, não se trata de um teste com base no qual se possa declarar honestamente um vencedor. É, porém, um bom exemplo de que as maiores diferenças entre os sistemas ADAS modernos começam a diz respeito não ao fato de o carro conseguir dirigir sozinho, mas à maneira como ele toma decisões.
Amsterdã mostrou isso muito bem. O VLA 2.0 parecia mais previsível e fluido. A Tesla reagia com mais cautela e conseguia fazer correções mais bruscas. Ao mesmo tempo, o FSD lidava com situações extremamente difíceis, nas quais era necessário realizar manobras precisas em espaços reduzidos.
Ambos os sistemas ainda exigem supervisão ativa do motorista. E esse é provavelmente o principal conclusão desse teste. Não estamos mais vendo apenas carros que aprendem a reconhecer obstáculos. Cada vez mais, observamos sistemas tentando prever o que os outros participantes do trânsito farão a seguir.
No caso da condução em Amsterdã, essa diferença ficou excepcionalmente evidente.
Peça a sua Tesla e aproveite os bônus pela compra pelo link de indicação!