
XPENG VLA 2.0 contra Tesla FSD en Ámsterdam. Dos formas diferentes de conducir un automóvil
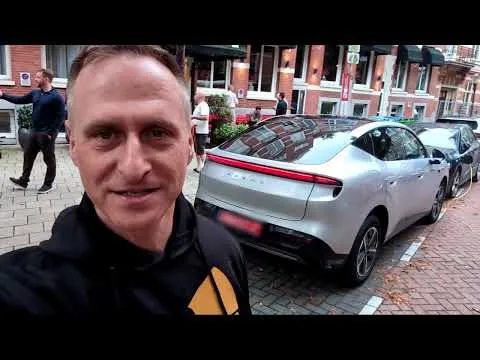
Ámsterdam no es un lugar fácil para probar sistemas de asistencia al conductor. Las calles estrechas, los tranvías, los ciclistas que aparecen por todas partes, los peatones y las frecuentes obras en las carreteras crean un entorno mucho más complejo que una carretera típica estadounidense. Por eso, conducir el XPENG L03 con VLA 2.0 y el Tesla Model 3 con FSD es más interesante que otra demostración de conducción en autopista.
Índice
Mostrar
Ocultar
La prueba tuvo lugar el 11 de septiembre de 2026. Larry Evans de CleanTechnica condujo primero el prototipo del XPENG L03 con VLA 2.0 y luego el Tesla Model 3 con FSD. Él mismo no condujo los vehículos; en el volante de ambos estuvo un representante de XPENG. Los automóviles circularon por las mismas calles, aunque en diferentes horarios y con un tráfico distinto.
Por lo tanto, lo más interesante no es preguntarse qué coche “ganó”. La prueba mostró, sobre todo, cómo los dos sistemas resuelven de manera diferente los mismos problemas.
Ámsterdam muestra rápidamente las fortalezas y debilidades de la IA
Durante el recorrido en el XPENG, el coche tuvo que lidiar con calles estrechas, tranvías, ciclistas, peatones, vehículos que bloqueaban el paso y superficies irregulares. Los ciclistas aparecían prácticamente por todos lados, y algunos de ellos no siempre se comportaban según las señales o las reglas de tráfico.
El L03 pudo dejar espacio adicional para peatones y ciclistas, y ante las irregularidades ajustaba el grado de frenado según su magnitud. El autor señaló que el coche lo hacía de manera fluida, en lugar de reaccionar a cada obstáculo de la misma forma.
Es aquí donde surgió la primera impresión de que el VLA 2.0 intenta prever la situación, y no solo reaccionar ante una amenaza.
No significa eso, sin embargo, que el XPENG haya recorrido todo el trayecto sin la ayuda del conductor. En carreteras parcialmente bloqueadas o durante trabajos vialeros, el conductor tuvo que tomar el control. En un punto fue difícil determinar si el coche estacionado estaba parado o iba a moverse en cualquier momento.
Sigue siendo un sistema de nivel L2. El conductor debe observar la carretera y estar listo para actuar.
Tesla reaccionó más rápido, pero con mayor frecuencia
Tras pasar al Tesla Model 3, la diferencia en las características de conducción se hizo aún más evidente.
El autor la describió posteriormente de manera muy sencilla: “reaccionar y corregir”. Tesla podía reaccionar rápidamente ante ciclistas o peatones, pero a veces lo hacía cuando la situación aún no requería una reacción tan intensa.
En un caso, FSD detuvo el coche por un ciclista que aún se encontraba a cierta distancia. En otro, se detuvo con el semáforo en verde porque un peatón se acercaba al cruce. Antes de que el coche considerara que podía seguir, el semáforo pasó a rojo.
También surgieron problemas al conducir para elegir el carril. Tesla se encontró en el carril de giro a la derecha, aunque la navegación indicaba girar a la izquierda. El conductor tuvo que ayudar al sistema para evitar dar una vuelta adicional por la zona.
Las obras en la carretera resultaron aún más difíciles. La organización temporal del tráfico, los camiones y la muy escasa cantidad de espacio hicieron que FSD no siempre pudiera interpretar correctamente la situación.
La diferencia más interesante: predicción contra reacción
En mi opinión, esta es la parte más interesante de la prueba.
Según el autor, Tesla solía reaccionar muy rápidamente, pero solo cuando la situación se volvía evidente. Por su parte, VLA 2.0 daba la impresión de ser un sistema que interpreta con antelación el comportamiento de los demás participantes en el tráfico.
Esto se podía observar claramente con los ciclistas. En lugar de esperar a que la bicicleta entrara en su carril y luego frenar, XPENG era capaz de reducir la velocidad con anticipación y dejar un margen adecuado.
Esto no significa automáticamente que un sistema sea más seguro. En Ámsterdam, la prudencia de Tesla a menudo le era favorable. FSD dejaba un amplio margen para peatones y ciclistas, incluso si eso significaba a veces detenerse innecesariamente para el pasajero.
Un representante de XPENG señaló además que el estilo de conducción debe depender del lugar. Lo que funciona en Pekín no necesariamente será adecuado en Ámsterdam. Allí, las bicicletas tienen una posición muy fuerte en el tráfico, y un coche demasiado cauteloso puede simplemente dificultar el paso a todos los demás.
Tesla demostró que tiene algo con qué responder
No obstante, la prueba no fue unilateral. En una de las situaciones más difíciles, Tesla tuvo que pasar por un espacio muy estrecho. El coche realizaba pequeñas correcciones continuas con el volante, se acercaba a la barrera y comprobaba si había suficiente espacio. La maniobra duró mucho tiempo y no fue especialmente fluida, pero al final el FSD logró superarla. El autor lo describió como impresionante.
Tesla también se desempeñó bien en los tramos más abiertos. Allí las diferencias en fluidez eran menos notorias, y el sistema funcionaba de manera mucho más natural.
Ahora por fin puedo mostrarles toda la historia de Ámsterdam.
Fui invitado por Xinhua News Agency, una de las agencias de noticias más grandes del mundo, para probar el XPENG NGP con VLA 2.0 y Tesla FSD Supervised en las calles reales de Ámsterdam.
Y lo importante:… pic.twitter.com/3QS1kRT1z4
— EFIEBER (@EFIEBER_ANDRE) 28 de septiembre de 2026
No fue un enfrentamiento entre dos coches idénticos
No obstante, hay que tener en cuenta las limitaciones de esta comparación. El XPENG L03 era un prototipo en fase previa a producción, mientras que el Tesla Model 3 era un vehículo de uso real con HW4 y la versión actual de FSD. Además, las condiciones no eran idénticas: el XPENG circulaba con más tráfico, la Tesla más tarde, cuando las calles estaban más tranquilas, y mientras esta conducía llovía. Por si fuera poco, el primer intento de conducción con la Tesla terminó con problemas técnicos, por lo que el autor realizó una segunda prueba.
Por lo tanto, no se trata de una prueba a partir de la cual se pueda declarar honestamente a un ganador. Sin embargo, es un buen ejemplo de que las mayores diferencias entre los sistemas ADAS modernos comienzan a referirse no a si el vehículo puede conducir solo, sino a cómo toma sus decisiones.
Ámsterdam lo demostró claramente. VLA 2.0 parecía más previsor y fluido. Tesla reaccionaba con mayor cautela y era capaz de realizar correcciones más bruscas. Al mismo tiempo, FSD se las arreglaba con situaciones muy difíciles en las que era necesario maniobrar con precisión en espacios reducidos.
Ambos sistemas siguen requiriendo la supervisión activa del conductor. Y ese es probablemente el conclusión más importante de esta prueba. Ya no solo vemos automóviles que aprenden a reconocer obstáculos, sino cada vez más sistemas que intentan prever qué harán en breve los demás participantes del tráfico.
En el caso de conducir por Ámsterdam, esta diferencia era excepcionalmente evidente.
Pide tu Tesla y aprovecha los bonos por la compra a través del enlace de recomendación.