
Teslas „Robotaxi“ kracht Wochen nach Behauptung der „makellosen“ Qualität in Poller
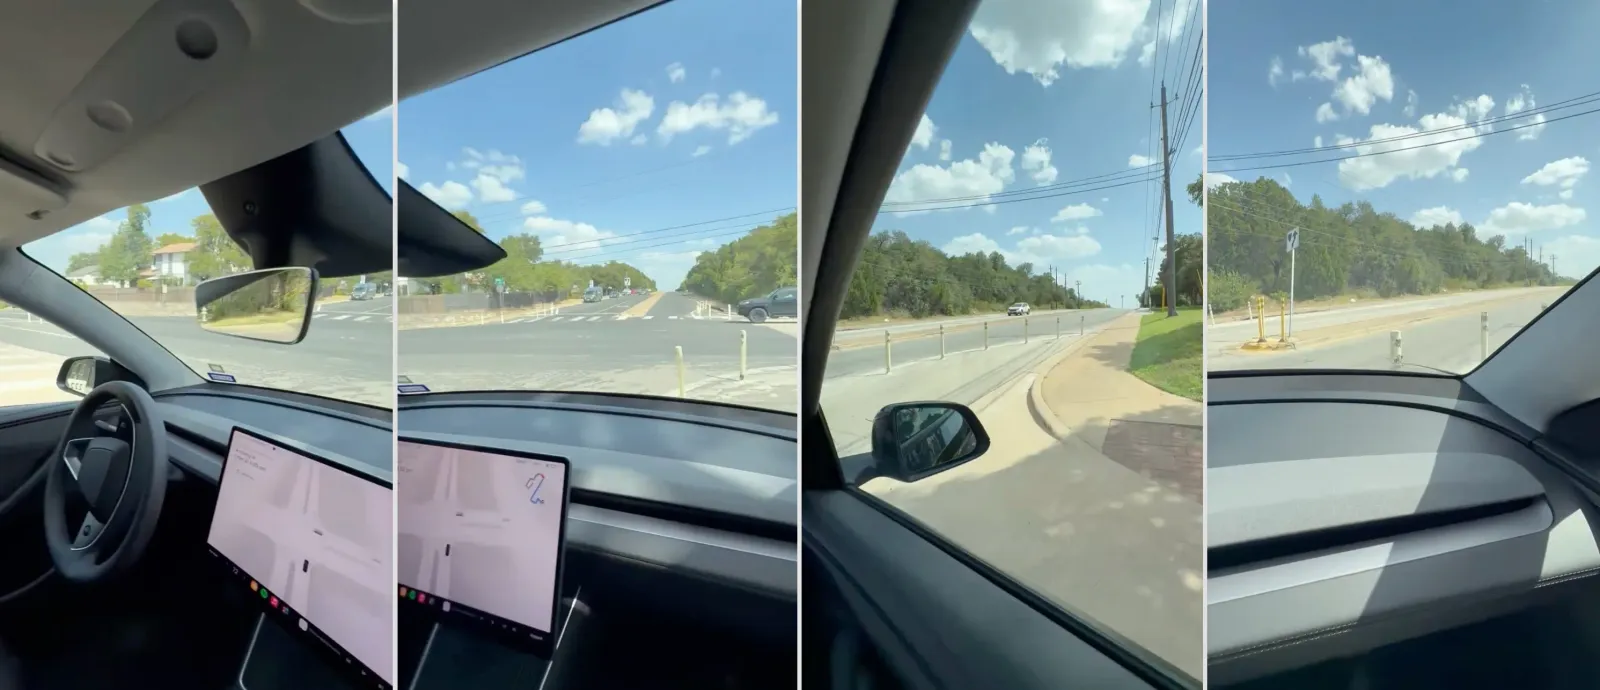
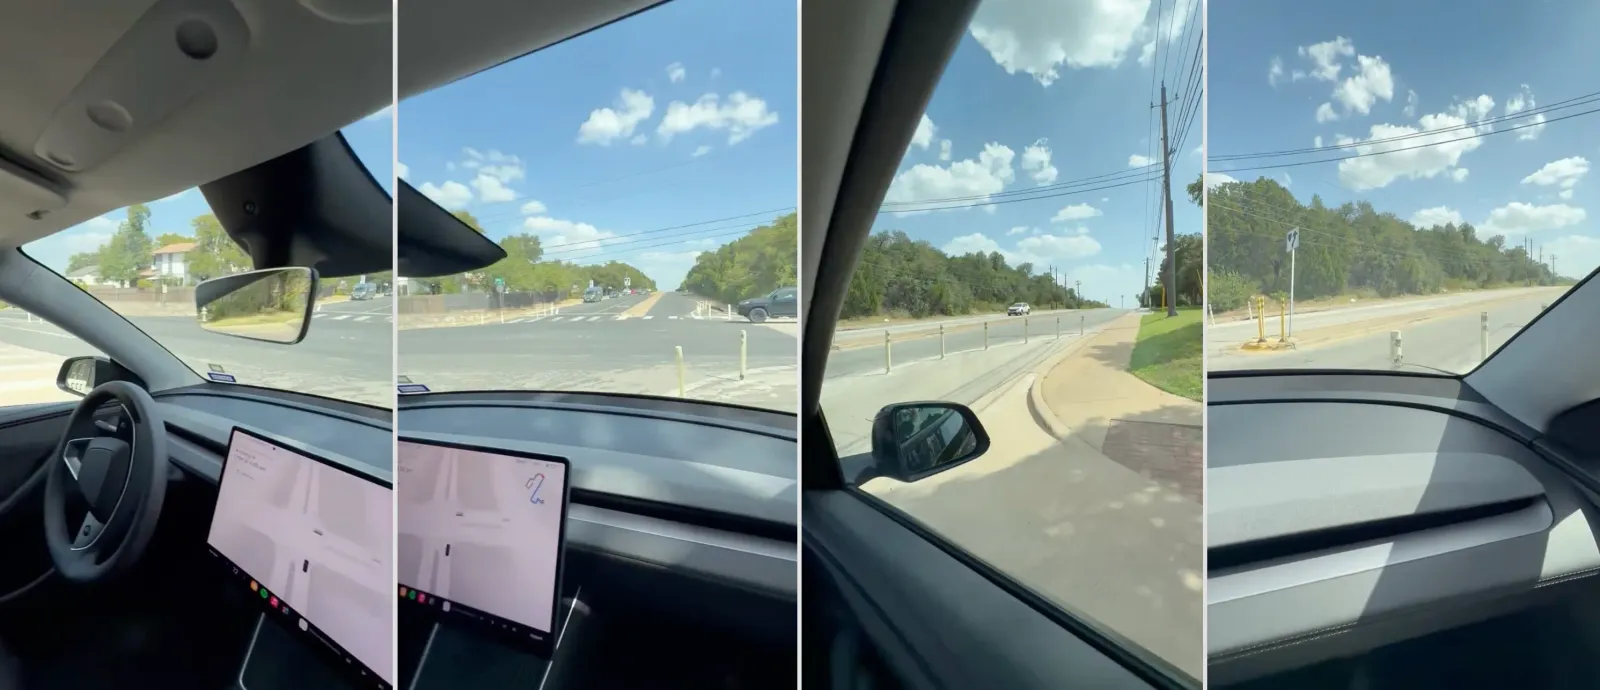
Ein Tesla „Robotaxi“ ohne eingebauten Sicherheitsmonitor fuhr direkt durch eine Reihe von Schutzwänden, die eine gesperrte Fahrspur in Austin schützten, und fuhr anschließend weiter.
Das Video wurde am Montag veröffentlicht, weniger als einen Monat nachdem Teslas Leiter für KI den Investoren mitgeteilt hatte, das Robotaxi-Programm habe eine „tadellose Sicherheitsbilanz“ mit „keinen nennenswerten Vorfällen“.
Auch wenn bei diesem Vorfall niemand verletzt oder in Gefahr war, ist es beunruhigend zu sehen, wie ein unüberwachtes Tesla-Fahrzeug durch deutlich sichtbare Schutzwände fährt, obwohl es genügend Zeit hatte, diese zu erkennen und darüber nachzudenken, sie zu umfahren.
Was das Video zeigt
Das Video wurde von dem Nutzer bladerskb auf r/SelfDrivingCars hochgeladen. Er gehört zu den wenigen Personen, die regelmäßig Teslas fahrerloses Fahrzeugdienst in Texas nutzen und dieses filmen. Es wurde vom Beifahrersitz aus aufgenommen.
Das Model Y fuhr in eine für den Verkehr gesperrte Erweiterung des Bürgersteigs. Es handelt sich um eine dreieckige Fläche an einer Kreuzung in Austin, die mit flexiblen Kunststoffpfosten abgesperrt ist. Die Nutzer von Reddit nutzten das im Bild sichtbare Gebäude der Texas Orthopedics, um die genaue Ecke auf Google Maps zu bestimmen. Street View zeigt, dass diese Pfosten mindestens seit Februar 2024 dort stehen.
Das Auto hält an. Es fährt langsam vorwärts, gibt wieder Gas, fährt erneut vorwärts, bleibt eine Weile stehen und drängt sich anschließend mit einem hörbaren Geräusch durch die Pfosten.
Auf dem Fahrersitz saß niemand.
Das ist nicht der Lidar-Argument
Interessant ist hier die Entscheidungsfindung des Robotaxis.
Es ist ziemlich klar, dass das Auto die Poller erkannt hat. Es hielt wegen ihnen an – mehrmals.
Der Fehler lag bereits vor der Wahrnehmung. Tesla verwendet nicht die detaillierten Vorkarten, auf denen Waymo angewiesen ist, weshalb das Auto die Straßenstruktur im Echtzeitverlauf ermitteln muss. Es erkannte eine Rechtsabbiegespur, entschied sich dafür und konnte anschließend nicht herausfinden, wie es aus seinem eigenen Fehler wieder herauskommen sollte.
Das ist der Teil, der besonders besorgniserregend ist: Angesichts eines Hindernisses, das es bereits erkannt und wegen dessen angehalten hatte, entschied sich das Auto dafür, einfach durch es hindurchzufahren.
Tesla bietet außerdem Fernunterstützung für genau solche Situationen, und anhand des Videos ist nicht zu erkennen, ob ein Operator beteiligt war. Im Juli berichteten wir, dass ein Tesla-Fernoperator in Houston ein Robotaxi gegen einen Baumstumpf gefahren hat, während er versuchte, es aus einer Sackgasse zu bringen – es wäre also nicht das erste Mal.
380.000 Meilen und „keine nennenswerten Vorfälle“
Während des Gewinnrufs von Tesla für das zweite Quartal 2026 am 22. Juli sagte der AI-Vizepräsident Ashok Elluswamy den Investoren: „Wir haben bisher mehr als 380.000 Meilen mit unüberwachten Robotaxis in sechs Städten in zwei verschiedenen Bundesstaaten zurückgelegt. Es gab keine nennenswerten Vorfälle.“
Er bezeichnete die Sicherheitsbilanz des Programms als „tadellos“.
Zum Vergleich: Waymo hat bereits mehr als 220 Millionen Meilen mit nur Passagieren zurückgelegt und führt etwa 500.000 bezahlte Fahrten pro Woche durch. Teslas gesamter unüberwachter Fahrstreckenumfang macht weniger als 0,2 Prozent von Waymos aus.
Und die Anzahl der Tesla-Fahrzeuge, die autonom fahren, ist äußerst gering. Im Juni berichteten wir, dass nur 14 Fahrzeuge in allen Märkten ohne Überwachung im Einsatz waren – ein Rückgang vom Höchstwert von 25. Ein reines Erfolgsbilanz bei dieser geringen Anzahl an Fahrzeugen ist kein Beleg für Sicherheit, sondern lediglich auf die kleine Stichprobe zurückzuführen.
Bislang hat Tesla bei der NHTSA 22 Berichte über Vorfälle mit dem automatisierten Fahren eingereicht. Ob ein fahrerloses Auto, das öffentliche Straßeninfrastruktur beschädigt, zu dieser Liste hinzugefügt wird, liegt in Teslas Entscheidung.
Tesla strebt an, das Cybercab noch dieses Monats auf den Straßen von Austin einzuführen – ein zweisitziges Fahrzeug ohne Lenkrad und Pedale, das dasselbe Software-System nutzt.
Electreks Einschätzung
Die Vorfälle waren unbedeutend. Niemand wurde verletzt. Für sich genommen handelt es sich dabei um keinen ernsthaften Unfall, doch was die Menschen beunruhigen sollte, ist der spezifische Defekt.
Das Auto erkannte das Hindernis. Es hielt wegen des Hindernisses an. Es blieb dort stehen. Dann entschied es, dass der richtige Schritt darin bestand, durchzufahren. Das lässt sich nicht mit einem besseren Sensor lösen, denn das Erkennen war nicht das Problem.
Nun wende dieselbe Logik auf Betonpoller an. Oder auf Absperrungen bei Straßenfesten. Oder auf Baustellenbereiche mit Menschen hinter Pfosten. Das Auto kann keinen Unterschied zwischen Plastik und Beton erkennen.
Teslas Standardantwort ist Skalierung: mehr Fahrleistung, mehr Daten – dadurch verkürzt sich die „lange Schwanzverteilung“. Gut. Dann fahre eben mehr Kilometer. 380.000 unfreiwillig zurückgelegte Kilometer in sieben Märkten seit Januar sind kein Skalierungsprogramm, sondern ein Pilotprojekt, und es schrumpft seit dem Frühjahr statt zu wachsen. Tesla entfernte bereits im Januar die Sicherheitsüberwachungssysteme in Austin, und die Flotte ist jetzt kleiner als zuvor.